English
 Le français
 Türkçe
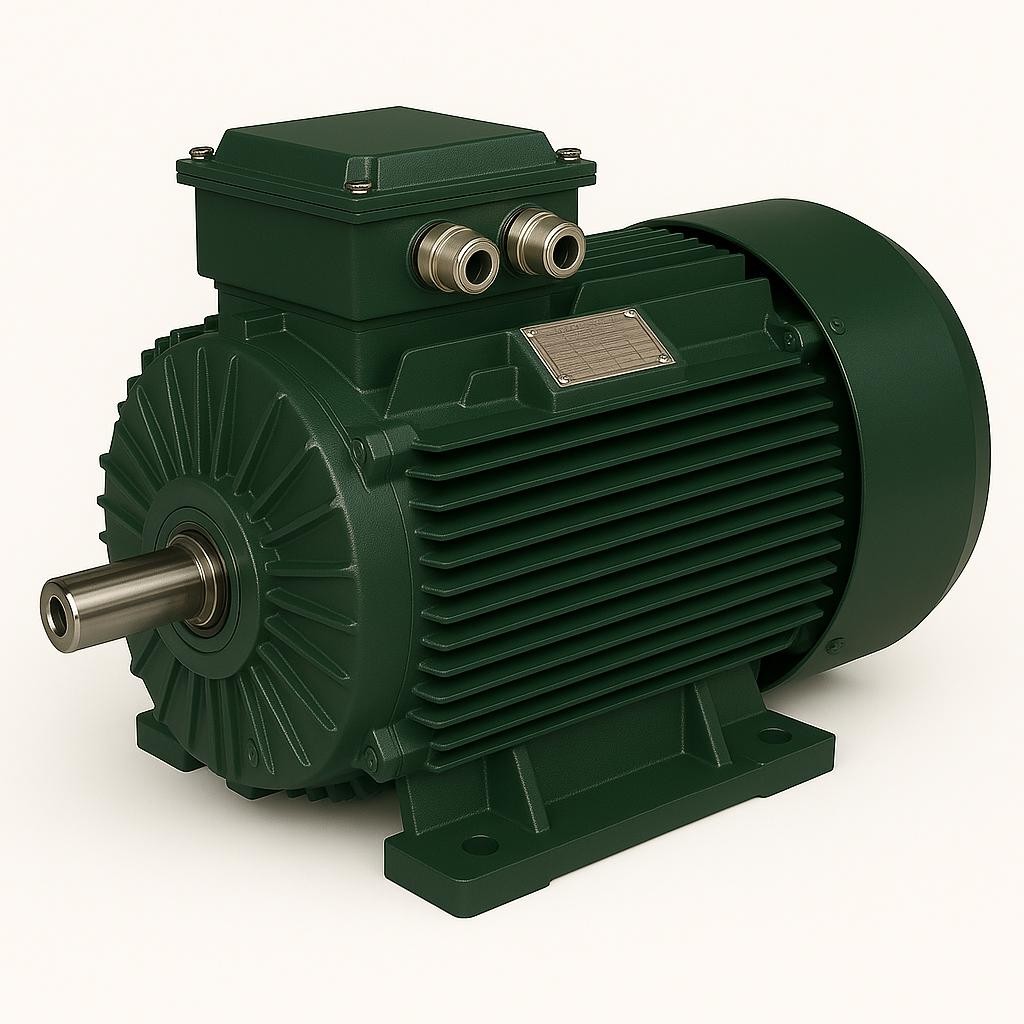

Le moteur le plus utilisé dans l'industrie est le moteur asynchrone. Cependant, là où un positionnement précis est requis, les moteurs pas à pas et les servomoteurs sont préférés. Ces trois types de moteurs sont conçus pour des objectifs différents. Pour choisir le bon moteur, il faut connaître les différences entre eux.
Dans cet article, nous traitons des différences entre les moteurs pas à pas, les servomoteurs et les moteurs asynchrones. Les bases des moteurs asynchrones sont expliquées dans notre article qu'est-ce qu'un moteur électrique . Le bon choix dépend de l'application.
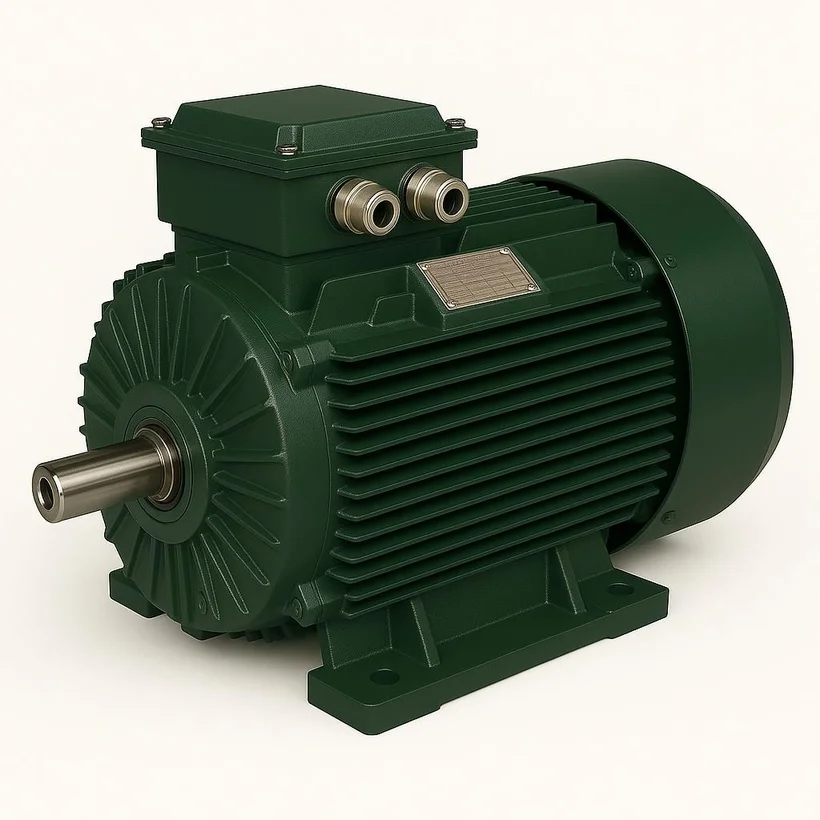
Qu'est-ce qu'un moteur asynchrone ?
Le moteur asynchrone est le moteur industriel le plus répandu, fonctionnant avec un champ magnétique tournant. Il est idéal pour produire une puissance continue à vitesse constante. Grâce à sa structure simple et à son faible coût, il est utilisé dans des applications telles que les pompes, les ventilateurs et les convoyeurs. Cela le rend indispensable.
Les moteurs asynchrones constituent une solution économique pour un fonctionnement continu. Cela en fait le moteur de base de l'industrie.
Qu'est-ce qu'un moteur pas à pas ?
Le moteur pas à pas est un moteur qui se déplace pas à pas selon les signaux électriques reçus. Chaque signal fait tourner le moteur d'un angle déterminé. Cette structure assure un positionnement précis. Il est utilisé dans des appareils tels que les imprimantes et les machines CNC.
Le moteur pas à pas est conçu pour les endroits exigeant un mouvement pas à pas précis. Cela le rend précieux pour le contrôle de position.
Qu'est-ce qu'un servomoteur ?
Le servomoteur est un moteur qui assure un contrôle précis de la vitesse et de la position grâce à un système de retour d'information. Un codeur surveille en permanence la position du moteur. Ainsi, le servomoteur fonctionne avec une très grande précision. Il est largement utilisé en robotique et en automatisation.
Le servomoteur est conçu pour un contrôle de mouvement à hautes performances. Cela le met en avant dans les applications exigeantes.
Différence de principe de fonctionnement
Le moteur asynchrone fonctionne directement sur la tension du réseau et tourne à vitesse constante. Le moteur pas à pas, lui, se déplace par pas selon les signaux. Le servomoteur utilise un contrôle en boucle fermée avec retour d'information. Ces trois principes sont totalement différents les uns des autres.
Le principe de fonctionnement détermine le domaine d'utilisation de chaque moteur. C'est la base du bon choix.
Différence de méthode de contrôle
Le moteur asynchrone est commandé par un simple contacteur ou un variateur. Le moteur pas à pas reçoit des signaux de pas via une carte de commande. Le servomoteur, lui, nécessite un variateur complexe avec retour de codeur. La complexité du contrôle augmente de l'asynchrone vers le servo.
Nous expliquons la commande asynchrone par variateur dans notre article variateur de fréquence et économie d'énergie . La méthode de contrôle influe aussi sur le coût.
Différence de précision
En matière de précision de position, le servomoteur est le meilleur ; il se positionne avec précision sur de très petits angles. Le moteur pas à pas offre également une bonne précision, mais sans retour d'information. Le moteur asynchrone, lui, n'est pas conçu pour le positionnement précis. La précision détermine l'application.
Le besoin de précision est l'un des critères les plus importants du choix du moteur. Cela façonne la bonne décision.
Caractéristique de couple
Le moteur asynchrone produit un couple élevé et continu à vitesse constante. Le servomoteur assure un couple contrôlé sur une large plage de vitesse. Le moteur pas à pas, lui, offre un couple de maintien élevé à basse vitesse mais perd du couple à haute vitesse. Le besoin en couple oriente le choix.
Nous traitons de la caractéristique de couple dans notre article couple de démarrage . Le couple s'évalue selon l'application.
Différence de contrôle de vitesse
La vitesse du moteur asynchrone peut être modifiée avec un variateur de fréquence. Le servomoteur contrôle sa vitesse de façon très précise grâce au retour d'information. Le moteur pas à pas, lui, règle sa vitesse par la fréquence des pas. Le contrôle de vitesse de chaque moteur se fait par des méthodes différentes. Cela dépend de l'application.
Nous expliquons également le contrôle de vitesse asynchrone dans notre article moteur à deux vitesses . Le contrôle de vitesse se choisit selon le besoin.
Comparaison des coûts
Le moteur asynchrone est la solution la plus économique. Le moteur pas à pas est de coût moyen. Le servomoteur, avec son variateur et son codeur, constitue le système le plus cher. Le coût augmente de l'asynchrone vers le servo. C'est pourquoi il est illogique de choisir un moteur coûteux pour une précision inutile.
Le coût doit être équilibré selon le besoin. Cela signifie un choix éclairé.
Différence de plage de puissance
Les moteurs asynchrones sont fabriqués dans une plage de puissance très large, du kilowatt au mégawatt. Les servomoteurs et les moteurs pas à pas sont généralement utilisés à des puissances plus faibles. Dans les applications de forte puissance, le moteur asynchrone est la seule option. Cela élargit son champ d'application.
Nous traitons de la plage de puissance dans notre article nombre de pôles et vitesse de rotation . Le besoin en puissance détermine le type de moteur.
Différence d'entretien
Grâce à sa structure simple, le moteur asynchrone demande peu d'entretien. Les variateurs des servomoteurs et des moteurs pas à pas exigent, eux, un entretien plus délicat. La robustesse du moteur asynchrone le rend avantageux en matière d'entretien. Cela réduit le coût d'exploitation.
Nous expliquons les principes d'entretien dans notre article étapes d'entretien d'un moteur électrique . L'entretien varie selon le type de moteur.
Différence de rendement
Les moteurs asynchrones modernes offrent un rendement élevé avec les classes de rendement IE3 et IE4. Les servomoteurs sont également efficaces, mais ils servent un autre objectif. Pour une puissance continue, un moteur asynchrone à haut rendement est le choix le plus logique. Cela permet une économie d'énergie.
Nous expliquons les classes de rendement dans notre article moteurs électriques à haut rendement .
Domaines d'utilisation du moteur asynchrone
Les moteurs asynchrones sont utilisés dans des applications à fonctionnement continu telles que les pompes, ventilateurs, compresseurs, convoyeurs, concasseurs et broyeurs. Ces applications demandent une puissance continue et non un positionnement précis. C'est pourquoi le moteur asynchrone est idéal. Cela en fait la base de l'industrie.
Nous traitons des applications industrielles dans notre article moteurs électriques industriels . Le moteur asynchrone est utilisé dans un large domaine.
Domaines d'utilisation du moteur pas à pas
Les moteurs pas à pas sont utilisés dans les imprimantes 3D, les machines CNC, la petite automatisation et les appareils de positionnement précis. Le mouvement pas à pas précis sans retour d'information suffit à ces applications. Cela fait du moteur pas à pas une solution de positionnement économique. Cela le rend répandu.
Le moteur pas à pas est idéal pour les mouvements petits et précis. Cela le rend précieux en automatisation.
Domaines d'utilisation du servomoteur
Les servomoteurs sont utilisés en robotique, dans l'emballage à grande vitesse, sur les machines CNC et les lignes d'automatisation de précision. Ces applications, qui exigent une haute précision et une réponse rapide, rendent le servomoteur incontournable. Cela fait du servo le favori de l'automatisation. Cela le rend indispensable.
Le servomoteur est conçu pour le contrôle de mouvement le plus exigeant. Cela le met en avant.
Système de retour d'information
La caractéristique fondamentale des servomoteurs est le retour d'information par codeur. Ce retour contrôle en permanence la position du moteur. Sur les moteurs asynchrones et pas à pas, ce contrôle en boucle fermée est généralement absent. Le retour d'information est la clé de la précision.
Le système de retour d'information rend le servomoteur unique. Cela signifie une haute précision.
Différence de temps de réponse
Le servomoteur accélère et décélère très rapidement ; il répond instantanément aux commandes soudaines. Le moteur asynchrone, lui, réagit plus lentement. Le moteur pas à pas est également rapide, mais pas aussi dynamique que le servo.
Le temps de réponse est un critère critique dans les applications dynamiques. Cela met le servomoteur en avant.
Différences structurelles
Le rotor du moteur asynchrone est de type à cage. Les servomoteurs utilisent généralement un rotor à aimants permanents. Les moteurs pas à pas ont, eux, une structure particulière à pôles dentés. Ces différences structurelles déterminent la caractéristique de fonctionnement. Cela rend chaque moteur particulier.
Nous expliquons la structure du rotor asynchrone dans notre article bobinage en cuivre du rotor . La structure influe sur les performances.
Échauffement et refroidissement
Les moteurs asynchrones sont refroidis par ventilateur en fonctionnement continu. Les servomoteurs sont, eux, conçus pour moins s'échauffer en fonctionnement très dynamique. La gestion thermique de chaque moteur diffère selon le mode d'utilisation. Cela assure un fonctionnement sûr.
Nous traitons de la gestion de la température dans notre article contrôle de la température . Le refroidissement influe sur la durée de vie du moteur.
Lequel pour quelle application ?
Là où une puissance continue est nécessaire, on choisit l'asynchrone ; pour un contrôle de position économique, le pas à pas ; pour un mouvement dynamique de haute précision, le servomoteur. Le besoin de l'application détermine le bon moteur. C'est pourquoi le choix se fait par une analyse des besoins. Cela signifie un système efficace.
Le bon appariement préserve à la fois les performances et le coût. Cela signifie un choix éclairé.
Avantage du moteur asynchrone
Le plus grand avantage du moteur asynchrone est sa simplicité, sa robustesse, son faible coût et sa large plage de puissance. Il est le choix le plus logique pour la plupart des applications industrielles à fonctionnement continu. C'est pourquoi il est le moteur le plus répandu dans l'industrie. Cela en fait le moteur de base.
Les avantages du moteur asynchrone le rendent indispensable. Cela signifie une solution fiable.
Limites des servomoteurs et des moteurs pas à pas
Les servomoteurs et les moteurs pas à pas ne sont pas économiques pour les applications continues de forte puissance. Ces moteurs sont optimisés pour la position et le mouvement précis. Pour une forte puissance continue, le moteur asynchrone est plus adapté. Cela demande de la vigilance dans le choix.
Chaque moteur a une limite ; la bonne application exige le bon moteur. Cela signifie un choix éclairé.
Commande asynchrone avec variateur de fréquence
Le variateur de fréquence apporte au moteur asynchrone le contrôle de vitesse et le démarrage progressif. Ainsi, le moteur asynchrone devient une alternative au servo dans de nombreuses applications à vitesse variable. Un système asynchrone avec variateur est à la fois économique et souple. Cela le rend répandu.
Nous expliquons le démarrage progressif dans notre article démarrage progressif . Le variateur accroît la souplesse de l'asynchrone.
Consommation d'énergie
Dans les applications à fonctionnement continu, la consommation d'énergie d'un moteur asynchrone à haut rendement est faible. Les servomoteurs sont efficaces en fonctionnement dynamique, mais ils ne sont pas conçus pour une puissance continue. Le bon choix de moteur influe directement sur la consommation d'énergie. Cela détermine le coût.
Nous traitons du suivi de l'énergie dans notre article suivi de l'énergie .
Utilisation conjointe dans les systèmes d'automatisation
Sur une ligne d'automatisation moderne, les trois types de moteurs peuvent être utilisés ensemble. L'asynchrone travaille sur le convoyeur, le pas à pas au positionnement, le servomoteur sur les axes de précision. Chaque moteur travaille là où il montre le mieux sa force. Cela signifie un système efficace.
Nous expliquons les moteurs de convoyeur dans notre article moteur de bande transporteuse . L'utilisation conjointe optimise le système.
Prédominance du moteur asynchrone triphasé
Le moteur le plus utilisé dans l'industrie est le moteur asynchrone triphasé. Offrant puissance élevée, robustesse et rendement, ce moteur est la colonne vertébrale de la production. Il est la seule option dans les applications de puissance n'exigeant pas de précision. Cela en fait un moteur fondamental.
Nous expliquons les moteurs triphasés dans notre article moteur électrique triphasé dans l'industrie . Le moteur asynchrone est la base de l'industrie.
Comment déterminer le bon type de moteur ?
Pour déterminer le bon type de moteur, on évalue le besoin de précision, la puissance, le contrôle de vitesse et le budget. Pour une puissance continue, on choisit l'asynchrone ; pour un mouvement précis, le servo ou le pas à pas. Cette analyse fait apparaître le bon moteur. Cela signifie un système efficace.
L'analyse des besoins est la base du bon choix. Cela signifie un investissement éclairé.
Conséquences d'un mauvais choix de moteur
Choisir un mauvais type de moteur entraîne un coût inutile, une précision insuffisante ou une perte de rendement. Choisir un servo pour une puissance continue, ou un asynchrone pour une position précise, est une erreur. Le bon appariement évite ces problèmes. Cela exige un choix éclairé.
Le bon moteur optimise à la fois les performances et le coût. Cela signifie un système efficace.
Rendement et robustesse du moteur asynchrone
Dans les applications à fonctionnement continu, le rendement et la robustesse du moteur asynchrone sont déterminants. Un moteur asynchrone de qualité fonctionne sans problème pendant de longues années. Cela apporte à l'entreprise un faible coût et de la fiabilité. Cela le rend préférable.
La valeur d'un moteur de qualité se mesure à sa longévité. Cela signifie un investissement éclairé.
Le choix du moteur à l'avenir
Avec la généralisation de l'automatisation, l'utilisation des servomoteurs et des moteurs pas à pas augmente. Cependant, dans les applications de puissance continue, le moteur asynchrone reste la solution la plus répandue. Les systèmes de demain utiliseront les trois moteurs selon le besoin. Cela signifie une approche souple.
Le choix du moteur se fera aussi à l'avenir selon le besoin. Cela signifie une approche éclairée.
Angle de pas du moteur pas à pas
Le paramètre fondamental des moteurs pas à pas est l'angle de pas ; à chaque signal, le moteur tourne de cet angle. Un petit angle de pas assure un positionnement plus précis. Cet angle se choisit selon le besoin de précision de l'application. Cela signifie un bon contrôle de position.
L'angle de pas est la principale caractéristique qui détermine la précision du moteur pas à pas.
Résolution du codeur sur un servomoteur
La précision du servomoteur dépend de la résolution du codeur. Un codeur à haute résolution assure un positionnement très précis. Cette caractéristique fait du servomoteur la solution la plus précise. Cela signifie de hautes performances.
Le codeur est comme le cerveau du servomoteur. C'est la base de la précision.
Le glissement dans le moteur asynchrone
Dans les moteurs asynchrones, le rotor tourne un peu plus lentement que le champ tournant ; cette différence s'appelle le glissement. Le glissement est une partie naturelle du principe de fonctionnement du moteur asynchrone. Cela le distingue des moteurs synchrones. Cela signifie une structure simple.
Le glissement est la caractéristique fondamentale du moteur asynchrone. Cela le rend unique.
Le rôle du variateur de moteur
Les moteurs pas à pas et les servomoteurs ont besoin de variateurs spécifiques pour fonctionner. Le moteur asynchrone, lui, peut fonctionner directement sur le réseau. Le besoin de variateur influe sur le coût et la complexité du système. Cela est pris en compte dans le choix.
Le variateur est une partie inséparable du type de moteur. Cela influe sur la conception du système.
Bruit et vibration
Un moteur asynchrone de qualité fonctionne avec un faible niveau de bruit et de vibration. Les moteurs pas à pas peuvent produire des vibrations à certaines vitesses. Les servomoteurs fonctionnent, eux, de façon silencieuse et régulière. Le niveau de bruit s'évalue selon l'environnement d'application. Cela signifie du confort.
Nous expliquons la réduction du bruit dans notre article réduction du bruit et des vibrations . Un fonctionnement silencieux est un signe de qualité.
Applications de grue et de levage
Dans les systèmes de grue et de levage, on utilise généralement des moteurs asynchrones frein. Ces applications, qui exigent un couple élevé et un arrêt sûr, conviennent au moteur asynchrone. Le servomoteur peut, lui, être préféré pour un levage à position précise. Cela dépend de l'application.
Nous expliquons les moteurs de grue dans notre article moteur de grue et de levage . En levage, le type de moteur se choisit selon la charge.
Le bon choix de moteur asynchrone avec DRG Motor
Pour vos applications industrielles exigeant une puissance continue, choisissez le moteur asynchrone selon ses valeurs de rendement et de robustesse. Chez DRG Motor, nous proposons des moteurs asynchrones à haut rendement adaptés à votre besoin. Nos produits de moteurs électriques vous permettent de trouver, en les examinant, la solution la mieux adaptée à votre application.
Pour le bon choix de moteur, vous pouvez visiter notre page d'accueil et obtenir le soutien de notre équipe technique. DRG Motor propose des solutions de moteurs fiables.