English
 Le français
 Türkçe




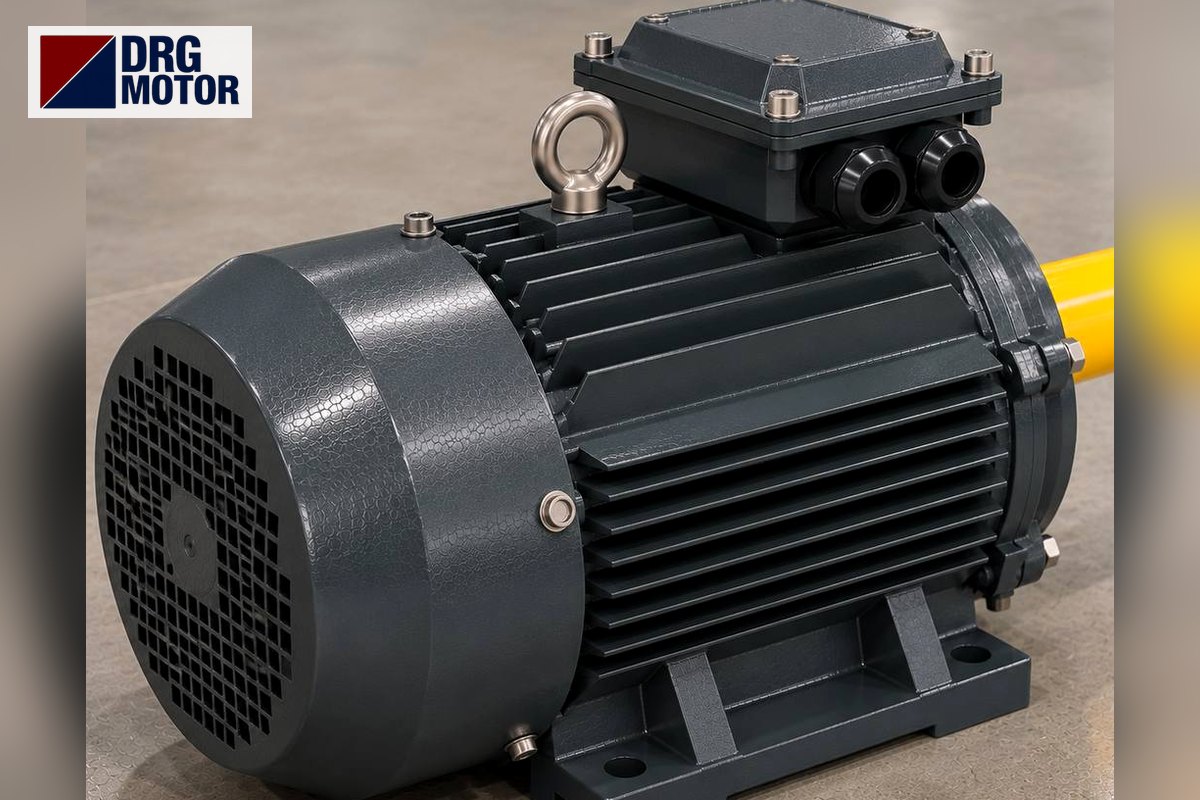

Un moteur électrique asynchrone triphasé transforme le courant qu'il reçoit du réseau en un champ magnétique qui tourne à l'intérieur du stator ; ce champ entraîne le rotor et l'arbre se met à tourner. Le rotor ne rattrape jamais tout à fait le champ. Ce léger retard, appelé glissement, explique précisément le mot « asynchrone » dans le nom.
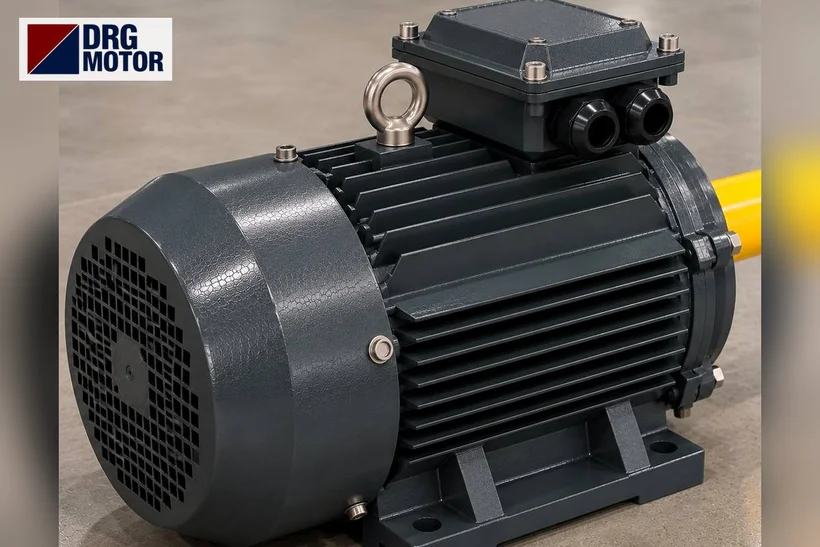
DRG Motor est fabricant, fournisseur et vendeur de moteurs électriques ; basé à İzmir, il assure un approvisionnement rapide vers toutes les provinces de Türkiye. Nous expliquons ci-dessous le principe de fonctionnement en termes clairs, de terrain. Pour retrouver ces valeurs sur des produits réels, parcourez la boutique de moteurs électriques en ligne ou la catégorie moteurs asynchrones triphasés.
L'astuce des trois phases : un champ tournant à partir d'un enroulement fixe
Chacune des trois phases porte un courant décalé de 120 degrés par rapport aux autres ; elles n'atteignent pas leur sommet en même temps, mais montent et descendent tour à tour. Dans le stator, trois groupes d'enroulements sont eux aussi placés à 120 degrés d'écart. Lorsque chaque phase alimente son enroulement à un instant différent, le sommet du champ magnétique se déplace d'un enroulement à l'autre. Aucune pièce ne tourne physiquement, et pourtant le champ balaie régulièrement l'alésage. C'est le champ magnétique tournant, et c'est là que tout commence.
Une phase seule ne produit pas une rotation aussi nette ; la vraie valeur des trois phases est de créer d'elles-mêmes un champ porteur de direction et de continuité, sans dispositif supplémentaire.
Le chemin suivi par l'énergie
Un schéma simple aide à fixer l'image :
Réseau (3 phases)  →  Enroulements du stator  →  Champ magnétique tournant
                                                       │
                                            (par induction)
                                                       ▼
                       Courant dans les barres du rotor  →  Force  →  L'arbre tourne
On remarque qu'aucun fil n'est raccordé au rotor dans toute la chaîne. L'énergie passe dans le champ au stator, puis franchit l'espace vers le rotor comme en sautant dans l'air. Cette simplicité est la vraie raison de la robustesse et du faible entretien du moteur électrique asynchrone à cage d'écureuil sur le terrain : pas de pièces d'usure en contact comme balais, collecteur ou bagues.
Le stator : la partie fixe qui crée le champ
Le stator est la partie fixe logée dans la carcasse, empilée à partir de fines tôles d'acier au silicium. Les enroulements en cuivre de ses encoches sont alimentés depuis la boîte à bornes. C'est aussi le premier endroit que regarde un technicien à l'armoire : raccorder les trois phases dans le bon ordre détermine le sens de rotation du champ. Inversez deux phases et le champ s'inverse, donc l'arbre tourne dans l'autre sens.
Cliquez pour voir les prix actuels des moteurs électriques et commanderVOIR LES PRIX →
Le rotor : la partie qui poursuit le champ
Le rotor placé à l'intérieur du champ tournant est, dans la plupart des moteurs électriques asynchrones, une cage d'écureuil : des tôles empilées et des barres conductrices court-circuitées à leurs extrémités par des anneaux. Quand le champ balaie ces barres, il y induit une tension et un courant. Une barre parcourue par un courant dans un champ magnétique subit une force, et cette force met le rotor en rotation. Aucune électricité n'est fournie au rotor depuis l'extérieur ; tout se fait par induction, d'où le nom de moteur à induction donné à ce type.
Démarrage autonome : aucun dispositif supplémentaire
Le plus grand avantage pratique du moteur électrique asynchrone triphasé est qu'il trouve son sens et se met à tourner dès la mise sous tension. Comme le champ tournant apparaît avant même que l'arbre ne bouge, il n'a besoin ni d'enroulement auxiliaire ni de mécanisme ajouté pour fournir le premier couple. À l'instant du démarrage, le rotor étant encore à l'arrêt, l'écart de vitesse avec le champ est maximal ; le courant appelé reste donc élevé un bref instant, puis retombe à sa valeur normale à mesure que l'arbre accélère. Un démarreur progressif ou un variateur à l'armoire sert à gérer cette première pointe, non à changer le principe.
Vitesse de synchronisme et nombre de pôles
La vitesse du champ dépend de deux éléments : la fréquence du réseau et le nombre de pôles du stator. Le calcul est simple :
Vitesse de synchronisme = 120 × fréquence / nombre de pôles (tr/min)
Sur un réseau à 50 Hz, plus il y a de pôles, plus le champ est lent :
| Nombre de pôles | Vitesse de synchronisme (50 Hz) | Vitesse approx. en charge |
|---|---|---|
| 2 | 3000 tr/min | ~2900 tr/min |
| 4 | 1500 tr/min | ~1450 tr/min |
| 6 | 1000 tr/min | ~960 tr/min |
Un moteur électrique dont la plaque indique « 1500 tr/min » est en réalité à 4 pôles, et son champ tourne à 1500 tr/min. L'arbre tourne un peu moins vite, autour de 1450 tr/min. Le nom de cette différence est le glissement.
Le glissement : l'origine du mot « asynchrone »
Supposons que le rotor rattrape entièrement le champ tournant. À cet instant, les barres seraient immobiles par rapport au champ, le croisement cesserait, le courant induit tomberait à zéro et la force disparaîtrait. Le rotor ne peut donc pas rattraper le champ ; s'il le faisait, l'entraînement s'éteindrait. C'est pourquoi le rotor tourne toujours un cran derrière le champ. L'écart en pourcentage entre la vitesse du champ et celle de l'arbre s'appelle le glissement.
Quand la charge augmente, le rotor retarde un peu plus, le glissement croît et le moteur produit davantage de couple. À vide, le glissement est très faible et l'arbre tourne presque à la vitesse de synchronisme. Le nom « non synchrone », asynchrone, vient précisément de ce petit écart permanent.
Un regard avec les valeurs réelles DRG
Concrétisons la même idée avec quelques modèles DRG à 4 pôles (classe 1500 tr/min). Pour tous, le champ tourne à 1500 tr/min ; l'arbre tourne un peu en dessous. Les valeurs de courant sont données pour 400 V :
| Modèle | Puissance | Classe de vitesse | Courant (400 V) |
|---|---|---|---|
| DRG-112M-4 | 4 kW | 1500 tr/min | 7,95 A |
| DRG-132M-4 | 7,5 kW | 1500 tr/min | 14,3 A |
| DRG-160M-4 | 11 kW | 1500 tr/min | 20,4 A |
Les mêmes puissances existent aussi en 2 pôles (3000 tr/min) et 6 pôles (1000 tr/min) ; le choix dépend de la vitesse dont votre machine a besoin. Vous pouvez examiner toutes les options de puissance et de vitesse dans la boutique de moteurs électriques en ligne et décider selon votre besoin.
Assurez-vous d'avoir choisi la bonne vitesse et la bonne puissance pour votre machine ; cliquez pour voir les prix actuels et commanderVOIR LES PRIX
Envoyez une photo de la plaque de votre moteur actuel : nous trouverons ensemble le modèle DRG adapté.Envoyer sur WhatsApp
Questions fréquentes
Quelle est la différence entre un moteur électrique asynchrone et synchrone ?
Dans un moteur électrique asynchrone, le rotor tourne toujours un peu derrière le champ tournant ; sans ce retard, il ne peut produire de couple. Dans le type synchrone, le rotor tourne exactement à la vitesse du champ. Le choix le plus courant dans l'industrie, robuste et facile à entretenir, est le type asynchrone (à induction).
Pourquoi la vitesse de l'arbre est-elle un peu inférieure à la valeur de la plaque ?
La vitesse de synchronisme de la plaque est celle du champ. L'arbre tourne moins vite, de la valeur du glissement. Par exemple, dans un moteur électrique de classe 1500 tr/min, l'arbre tourne autour de 1450 tr/min en charge ; c'est normal, pas une panne.
Comment changer le sens de rotation ?
Inverser deux des trois phases inverse le champ. Pour cette opération, coupez l'alimentation, vérifiez l'absence de tension et faites réaliser le raccordement par un personnel électricien habilité.
Moteurs électriques liés à ce sujet — modèles et prix actuels
La puissance seule ne suffit pas : comparez vitesse, tension, montage, arbre et cotes de fixation avec les données produit ; en cas de doute, envoyez-nous la plaque du moteur actuel.

Moteur triphasé 4 kW 1500 tr/min – DRG-112M-4 aluminium
- 4 kW · 1500 tr/min (4 pôles)
- Carcasse aluminium · IEC 112M
- Arbre: 28 × 60 mm
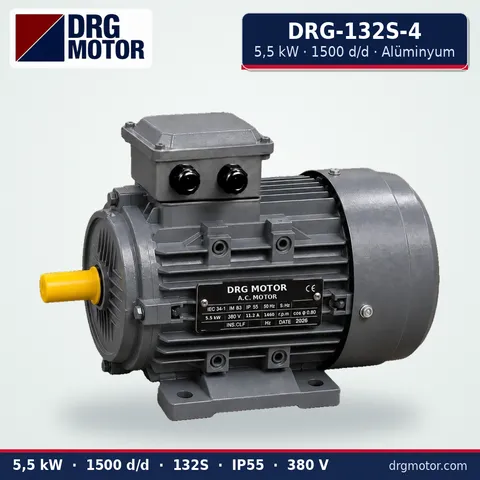
Moteur triphasé 5,5 kW 1500 tr/min – DRG-132S-4 aluminium
- 5,5 kW · 1500 tr/min (4 pôles)
- Carcasse aluminium · IEC 132S
- Arbre: 38 × 80 mm
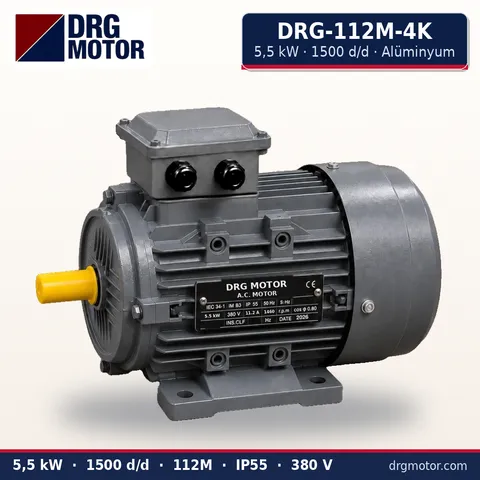
Moteur triphasé compact 5,5 kW 1500 tr/min – DRG-112M-4K aluminium
- 5,5 kW · 1500 tr/min (4 pôles)
- Carcasse aluminium · IEC 112M
- Arbre: 28 × 60 mm
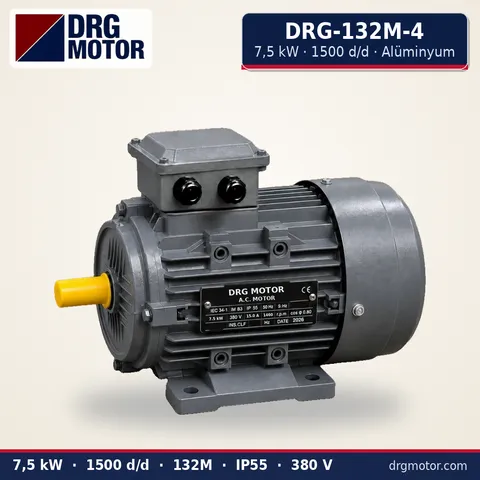
Moteur triphasé 7,5 kW 1500 tr/min – DRG-132M-4 aluminium
- 7,5 kW · 1500 tr/min (4 pôles)
- Carcasse aluminium · IEC 132M
- Arbre: 38 × 80 mm
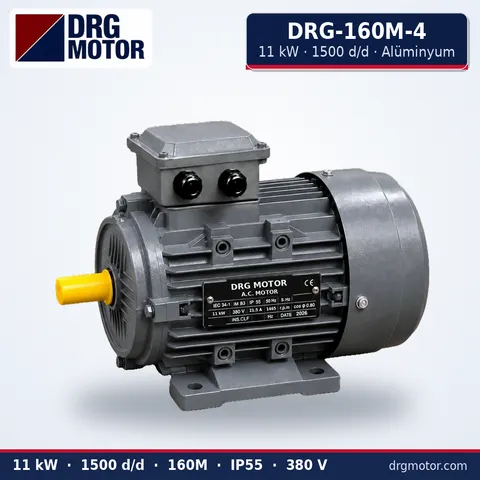
Moteur triphasé 11 kW 1500 tr/min – DRG-160M-4 aluminium
- 11 kW · 1500 tr/min (4 pôles)
- Carcasse aluminium · IEC 160M
- Arbre: 42 × 110 mm
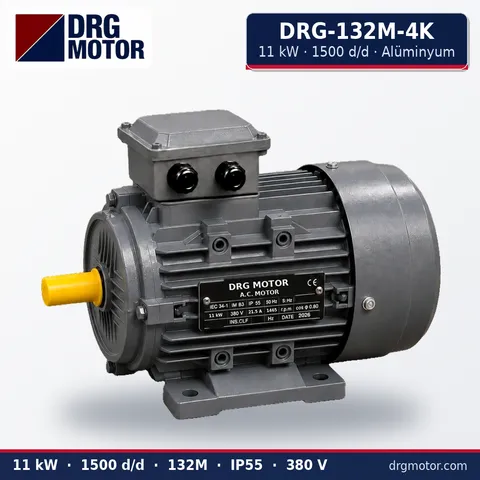
Moteur triphasé compact 11 kW 1500 tr/min – DRG-132M-4K aluminium
- 11 kW · 1500 tr/min (4 pôles)
- Carcasse aluminium · IEC 132M
- Arbre: 38 × 80 mm