English
 Le français
 Türkçe




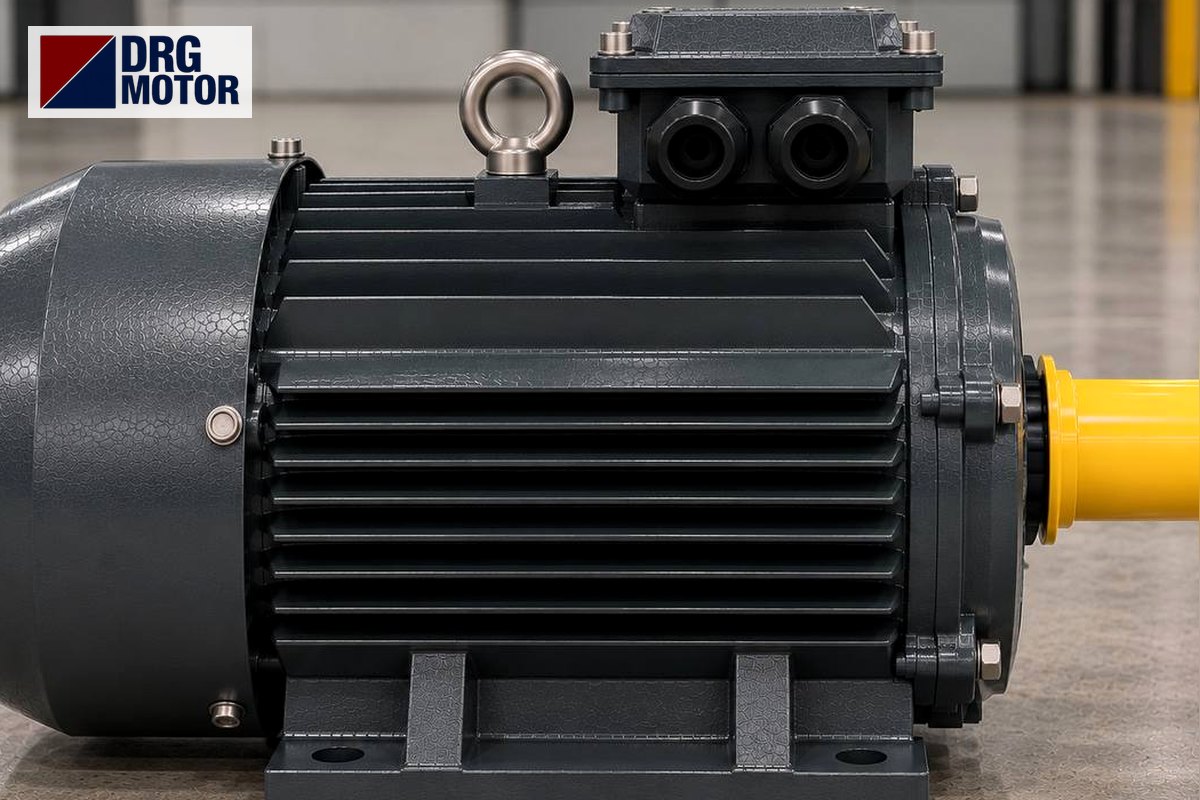

Dans un moteur électrique asynchrone alimenté en courant alternatif, la rotation ne vient pas d'aimants qui s'attirent, mais d'un champ magnétique construit, déjà tournant, à l'intérieur des bobinages. Le courant alternatif triphasé porte trois courants décalés de 120° dans le temps ; placés dans le stator, ces courants créent un champ réellement tournant, et le rotor le suit juste derrière.
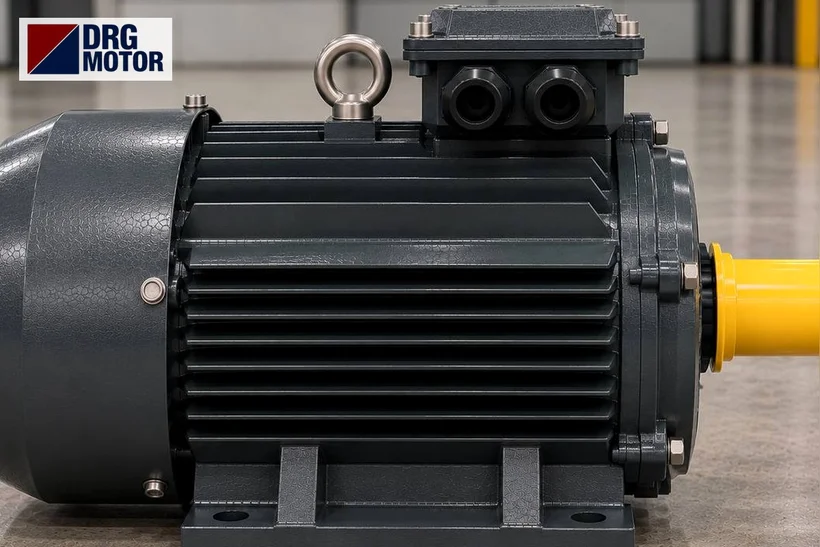
Cet article n'examine qu'une chose : pourquoi le courant alternatif fait tourner l'arbre. DRG Motor est fabricant, fournisseur et vendeur de moteurs électriques ; vous pouvez étudier les modèles fonctionnant sur ce même principe, par nombre de pôles et vitesse, dans la boutique de moteurs électriques en ligne, et les retrouver tous dans la catégorie moteurs asynchrones triphasés.
Pourquoi le courant alternatif ? Pourquoi le continu ne tourne-t-il pas ?
Alimentez un bobinage en courant continu stable et vous obtenez un aimant fixe ; ses pôles ne se déplacent pas, il ne déclenche donc seul aucune rotation. La particularité du courant alternatif est d'inverser son sens des dizaines de fois par seconde. Sur un réseau à 50 Hz, le courant accomplit cinquante cycles complets chaque seconde. Cette inversion permanente produit un champ magnétique variable même dans un bobinage immobile. Une seule phase y parvient, mais elle ne fait que grossir et diminuer le champ selon un axe. La rotation naît des trois phases travaillant ensemble.
Comment le décalage de 120° construit un champ tournant
Deux angles de 120° distincts s'imbriquent ici, et c'est toute l'astuce. Le premier est dans l'espace : trois groupes de bobines sont disposés autour du cercle du stator, à 120° l'un de l'autre. Le second est dans le temps : les courants des trois phases sont eux-mêmes décalés de 120°, de sorte que l'un atteint son sommet pendant que les autres culminent à d'autres instants.
Imaginez le résultat. Au premier instant, la première bobine crée le champ le plus fort et le champ « pointe » vers elle. Un instant plus tard la deuxième phase culmine et le champ glisse dans sa direction ; puis la troisième phase prend le relais. À mesure que les trois phases se suivent tour à tour, la direction du champ magnétique résultant avance sans cesse autour du stator. Rien ne bouge mécaniquement ; ce qui tourne, c'est le champ lui-même, né du calage temporel des courants. C'est le champ magnétique tournant, et c'est exactement le cœur d'un moteur électrique asynchrone à courant alternatif.
Cliquez pour voir les prix actuels des moteurs électriques et commanderVOIR LES PRIX →
Vitesse synchrone : qu'est-ce qui fixe l'allure du champ ?
Le champ tournant ne tourne pas à une vitesse quelconque. Sa vitesse dépend de deux choses : la fréquence du réseau et le nombre de pôles formés par les bobinages. La relation est simple : la vitesse synchrone vaut 120 fois la fréquence divisée par le nombre de pôles. Avec 50 Hz fixe, on règle la vitesse du champ en changeant le nombre de pôles. Bobinez un moteur électrique de même puissance avec un autre nombre de pôles et sa classe de vitesse change :
| Pôles | Vitesse synchrone | Modèle DRG exemple | Puissance |
|---|---|---|---|
| 2 pôles | 3000 tr/min | DRG-112M-2-AL | 4 kW |
| 4 pôles | 1500 tr/min | DRG-112M-4-AL | 4 kW |
| 6 pôles | 1000 tr/min | DRG-132M1-6-AL | 4 kW |
Les trois modèles du tableau sont tous en 4 kW et à carcasse aluminium ; la seule différence entre eux est le nombre de pôles, qui fixe directement la vitesse de rotation du champ. Autrement dit, la réponse à « combien de tr/min » ne se trouve pas dans la mécanique, mais dans la géométrie du champ que les bobinages construisent à partir du courant alternatif.
Pourquoi le rotor tourne-t-il ? La naissance du couple
Lorsque le champ tournant du stator balaie les barres du rotor, il y fait passer un flux magnétique variable. Ce flux variable induit une tension dans le rotor ; dans un rotor à cage d'écureuil court-circuité, cette tension engendre aussitôt un courant. Le rotor parcouru par ce courant crée alors son propre champ, et les deux champs cherchent à se rejoindre. Le couple qui fait tourner l'arbre vient de là : le rotor poursuit le champ qui le balaie.
Il existe une règle subtile. Si le rotor atteignait exactement la vitesse du champ, le flux à travers les barres ne changerait plus ; sans variation, le courant induit et le couple tomberaient tous deux à zéro. Le rotor ne rattrape donc jamais tout à fait le champ et reste toujours un peu en retrait. Le nom « asynchrone », c'est-à-dire « pas en phase », vient précisément de là.
Le glissement : pourquoi il ne peut jamais être nul
Le rapport qui décrit le retard du rotor sur la vitesse synchrone s'appelle le glissement. Quand la charge augmente, le rotor ralentit un peu plus, l'écart se creuse, le courant induit grandit et le moteur électrique produit davantage de couple. Quand la charge diminue, le rotor approche de la vitesse synchrone sans jamais l'atteindre. C'est exactement pourquoi la vitesse nominale de la plaque est légèrement inférieure à la valeur synchrone ; un modèle à 1500 tr/min synchrones, par exemple, tourne un peu en dessous en charge. Ce petit écart n'est pas un défaut, c'est le principe de fonctionnement lui-même.
En cas d'hésitation sur la puissance et la vitesse, le calculateur de moteur électrique donne une première idée, et vous pouvez voir la plage de courant côté armoire dans le tableau des courants moteur.
Voir le principe sur les modèles DRG
Ne laissez pas la théorie sur le papier. Chaque modèle de la boutique porte sur sa plaque son nombre de pôles, sa vitesse et son courant à 400 V ; ces trois valeurs sont la face visible de la chaîne décrite plus haut. Un modèle à 2 pôles signifie un champ qui tourne vite, un modèle à 6 pôles un champ plus lent mais à couple plus élevé. Déterminer la vitesse que votre travail exige et choisir la classe de pôles en conséquence est la façon la plus simple de traduire le principe en pratique. DRG Motor est basé à İzmir et livre rapidement par transporteur dans toute la Türkiye, cette ville comprise ; vous pouvez examiner le modèle choisi dans la boutique en ligne et demander un devis.
Une fois le principe compris, cliquez pour voir le prix actuel du moteur électrique au nombre de pôles et à la vitesse qu'il vous fautVOIR LES PRIX
Envoyez une photo de la plaque de votre moteur actuel : nous trouverons ensemble le modèle DRG adapté.Envoyer sur WhatsApp
Questions fréquentes
Le champ tournant tourne-t-il vraiment, ou est-ce une image ?
Physiquement rien ne tourne ; ce qui tourne, c'est la direction du champ magnétique résultant, né du décalage de 120° des trois phases. Comme cette direction avance autour du stator, son effet est celui d'un aimant qui tourne et il entraîne le rotor.
Que se passe-t-il si l'on permute deux phases ?
Permutez l'ordre de deux des trois phases et le sens de déplacement du champ s'inverse, donc l'arbre se met à tourner dans l'autre sens. Le sens de rotation dépend directement de l'ordre des phases. Faites réaliser le branchement par un personnel électricien habilité, après avoir coupé l'alimentation et vérifié l'absence de tension.
Pourquoi la vitesse n'est-elle pas exactement 1500 ou 3000 ?
1500 et 3000 sont des vitesses synchrones, c'est-à-dire la vitesse du champ. Pour produire du couple, le rotor reste toujours un peu en dessous, et l'écart se creuse quelque peu quand la charge augmente. C'est pourquoi la vitesse nominale est inférieure à la valeur synchrone.
Quelle classe de pôles choisir ?
On choisit selon la vitesse exigée par le travail : 2 pôles pour une vitesse élevée, 4 pôles pour une vitesse moyenne, 6 pôles pour un travail lent et à fort couple. Nous pouvons préciser ensemble le modèle le mieux adapté à votre besoin.
Moteurs électriques liés à ce sujet — modèles et prix actuels
La puissance seule ne suffit pas : comparez vitesse, tension, montage, arbre et cotes de fixation avec les données produit ; en cas de doute, envoyez-nous la plaque du moteur actuel.

Moteur triphasé 4 kW 1500 tr/min – DRG-112M-4 aluminium
- 4 kW · 1500 tr/min (4 pôles)
- Carcasse aluminium · IEC 112M
- Arbre: 28 × 60 mm
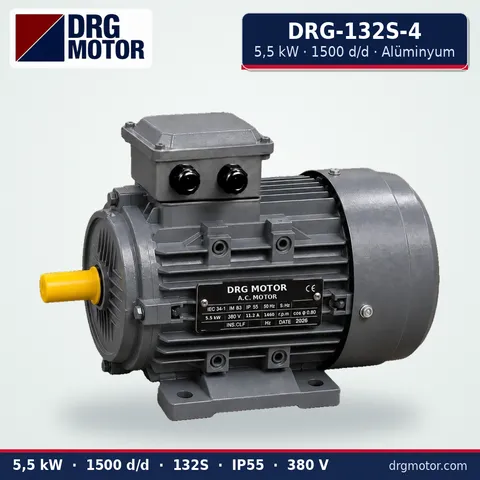
Moteur triphasé 5,5 kW 1500 tr/min – DRG-132S-4 aluminium
- 5,5 kW · 1500 tr/min (4 pôles)
- Carcasse aluminium · IEC 132S
- Arbre: 38 × 80 mm
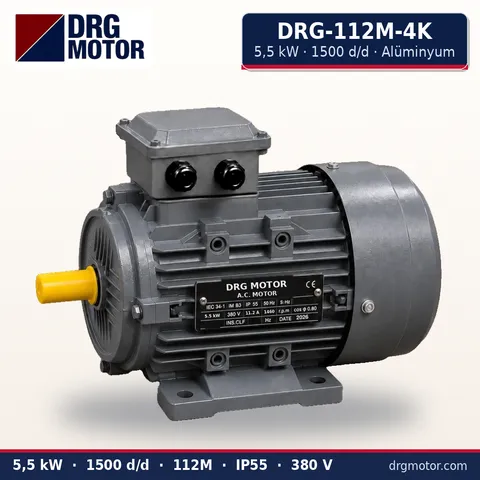
Moteur triphasé compact 5,5 kW 1500 tr/min – DRG-112M-4K aluminium
- 5,5 kW · 1500 tr/min (4 pôles)
- Carcasse aluminium · IEC 112M
- Arbre: 28 × 60 mm
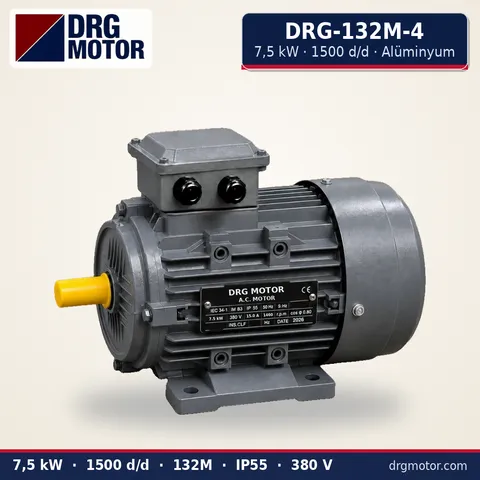
Moteur triphasé 7,5 kW 1500 tr/min – DRG-132M-4 aluminium
- 7,5 kW · 1500 tr/min (4 pôles)
- Carcasse aluminium · IEC 132M
- Arbre: 38 × 80 mm
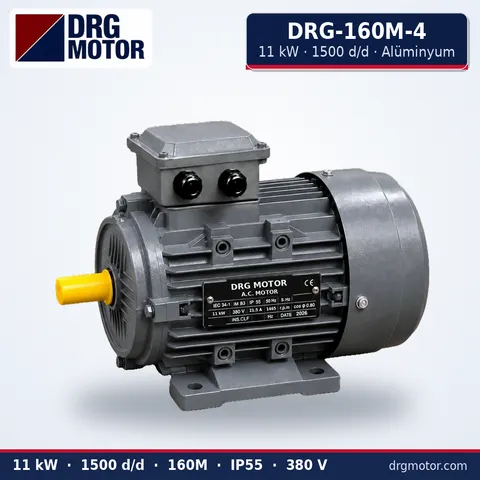
Moteur triphasé 11 kW 1500 tr/min – DRG-160M-4 aluminium
- 11 kW · 1500 tr/min (4 pôles)
- Carcasse aluminium · IEC 160M
- Arbre: 42 × 110 mm
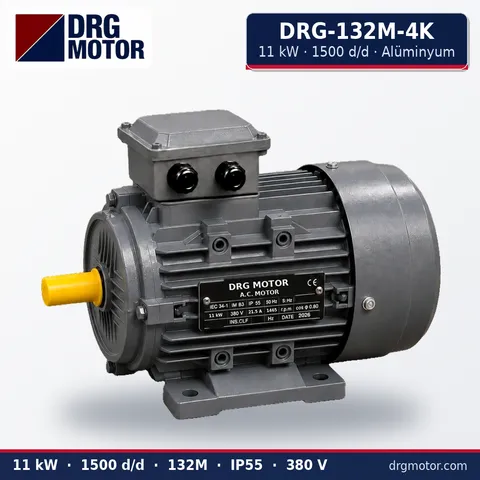
Moteur triphasé compact 11 kW 1500 tr/min – DRG-132M-4K aluminium
- 11 kW · 1500 tr/min (4 pôles)
- Carcasse aluminium · IEC 132M
- Arbre: 38 × 80 mm