 English
 Le français
 Türkçe





PLC ile bir sürücünün (frekans invertörünün) hızını kontrol etmenin en yaygın yolu, PLC’nin analog çıkışını sürücünün analog girişine (AI1) bağlamaktır: PLC 0–10 V gerilim ya da 4–20 mA akım üretir, sürücü bu sinyali örneğin 0–50 Hz aralığına ölçekler. Çalış ve yön komutları PLC’nin dijital çıkışlarından, sürücünün arıza bilgisi ise bir röle kontağı üzerinden PLC girişine döner. Kısa hatta 0–10 V yeterlidir; uzun hat, gürültü ve kablo kopması algılama gerekiyorsa 4–20 mA seçilir.
Güvenlik uyarısı: Bu içerik teknik bilgilendirme amaçlıdır. Bağlantı, ölçüm ve devreye alma işlemleri; enerji kesme ve enerjisizliği doğrulama prosedürleri uygulanarak, motor ve cihaz üreticisinin dokümanlarına göre yetkili elektrik personelince yapılmalıdır.
Kavram farkı için frekans konvertörü ile inverter arasındaki fark yazısına bakabilirsiniz. Şemalardaki AI1, GND, DI1, COM gibi terminal adları geneldir; adlar cihaza göre değişir, cihazın kendi bağlantı şeması esastır.
Sistem nasıl kurulur: güç devresi ve kumanda klemensleri
Güç tarafında L1-L2-L3 fazları bir motor koruma şalteri (Q1) veya sigortalar üzerinden sürücünün giriş uçlarına, sürücünün U-V-W çıkışları da ekranlı motor kablosuyla motora gider. Motoru sürücü çalıştırıp durdurur; arada kontaktör olmaz. Kumanda klemenslerinde ise beş grup uç bulunur: analog giriş (AI1 ve GND), potansiyometre için +10 V besleme, dijital girişler (DI1, DI2) ve ortak uçları (COM), bir de arıza/hazır rölesi (RA-RC).
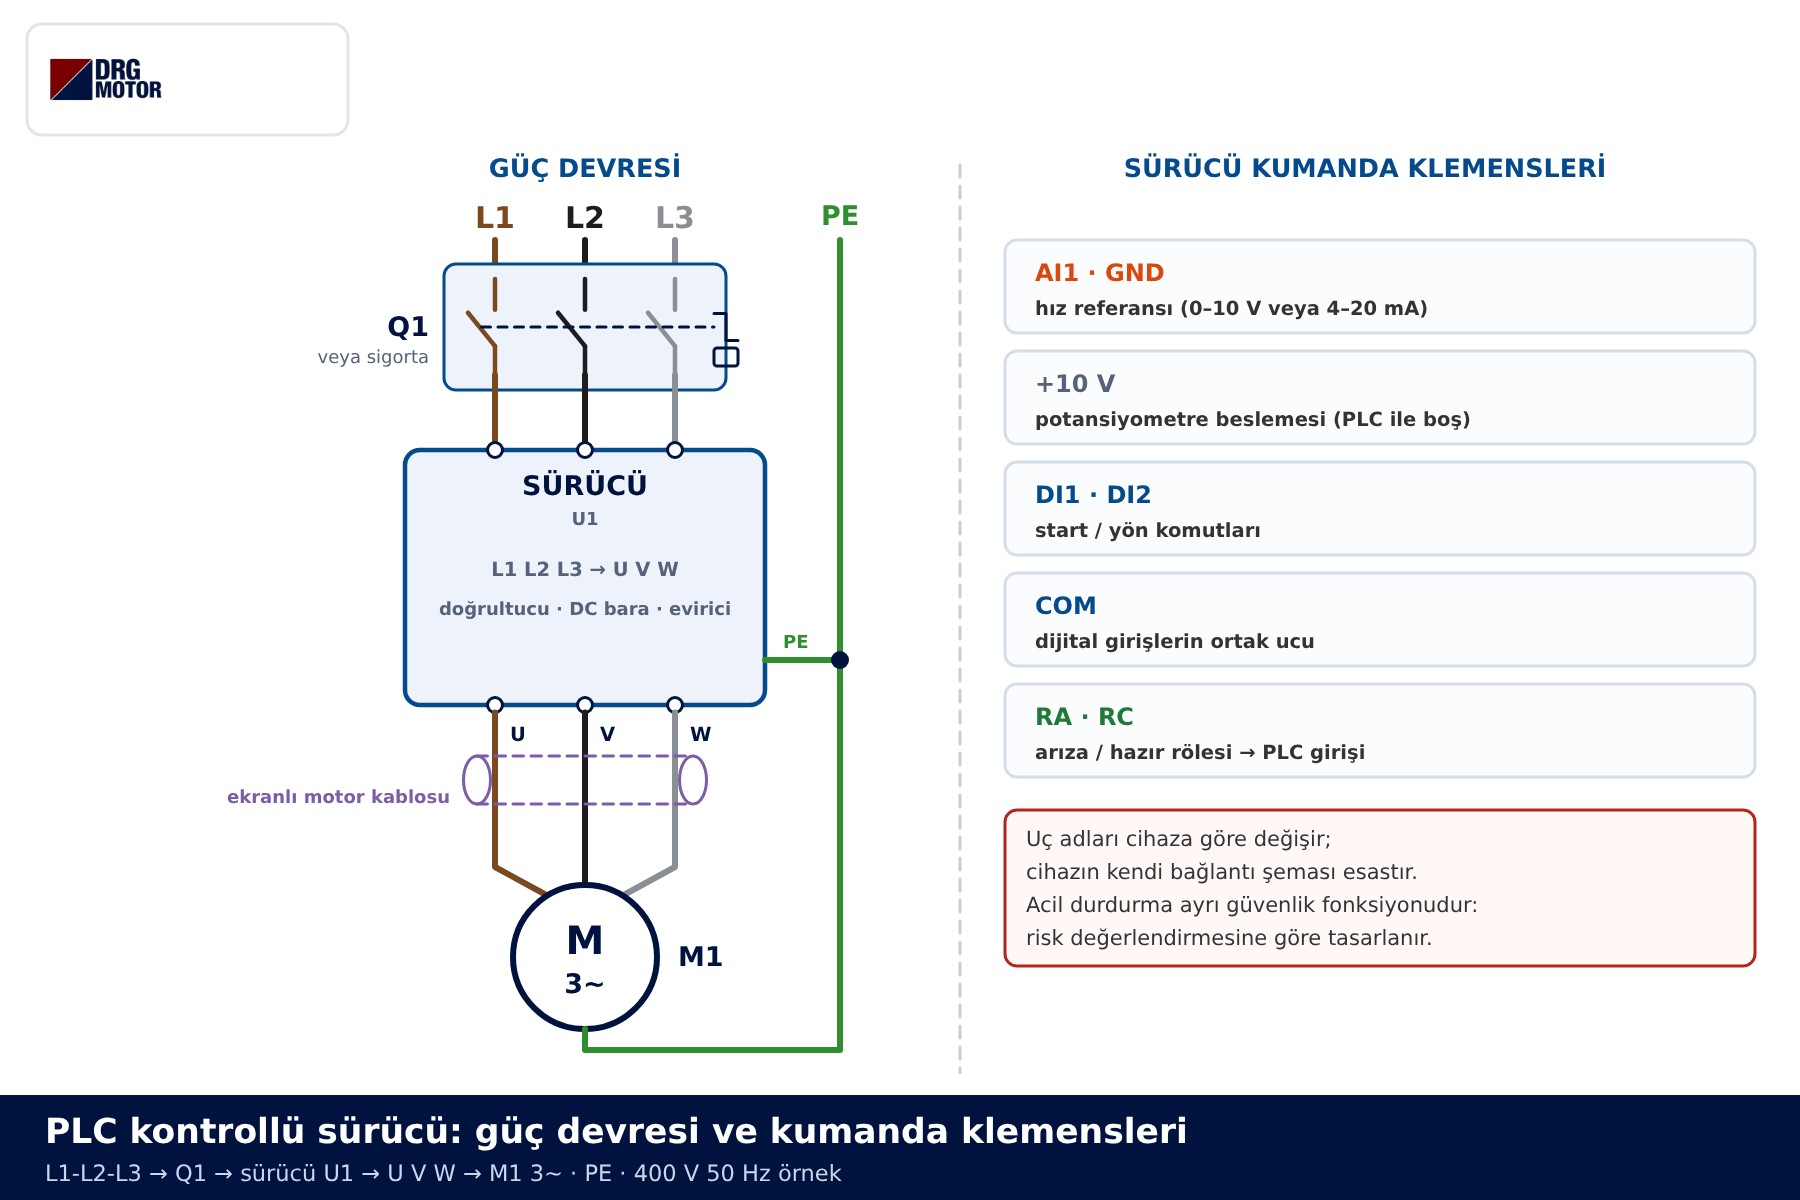
| Eleman | Uçlar (genel ad) | Görevi |
|---|---|---|
| Q1 motor koruma şalteri veya sigorta | L1-L2-L3 | Sürücü besleme hattını korur |
| U1 sürücü (invertör) | L1 L2 L3 / U V W / PE | Motor frekansını ve gerilimini ayarlar |
| PLC analog çıkış | AO+ ve AO 0 V | 0–10 V veya 4–20 mA hız referansı üretir |
| Sürücü analog girişi | AI1 ve GND | Hız referansını okur; tip seçimi anahtar ve/veya parametreyle |
| PLC dijital çıkışları | DO0, DO1 | Çalış ve yön komutu |
| Sürücü dijital girişleri | DI1, DI2, COM | Komutları alır |
| Sürücü rölesi | RA-RC (NO) | Hazır/arıza bilgisini PLC girişine (DI0) verir |
| M1 motor | U1 V1 W1 + PE | Trifaze asenkron motor; klemens bağlantısı sürücü çıkış gerilimine göre |
Potansiyometre için ayrılan +10 V ucu PLC ile kontrolde boş kalır. Hem PLC analog sinyalini hem potansiyometreyi aynı girişe bağlamak, iki kaynağı birbirine bağlamak demektir. Motorun klemens bağlantısı sürücünün çıkış gerilimine göre seçilir; yıldız üçgen bağlantı şeması ve 220 V girişli invertör için motor seçimi yazıları bu noktayı açıklar.
0–10 V gerilim bağlantısı
Gerilim bağlantısında iki tel yeterlidir: PLC’nin AO+ ucu sürücünün AI1 ucuna, PLC’nin analog 0 V (çoğu modülde M veya COM) ucu sürücünün GND ucuna gider. İkinci tel sık unutulur; oysa sürücü AI1 ile GND arasındaki farkı ölçer; ortak 0 V referansı yoksa okunan değer havada kalır ve hız kendi kendine değişir.
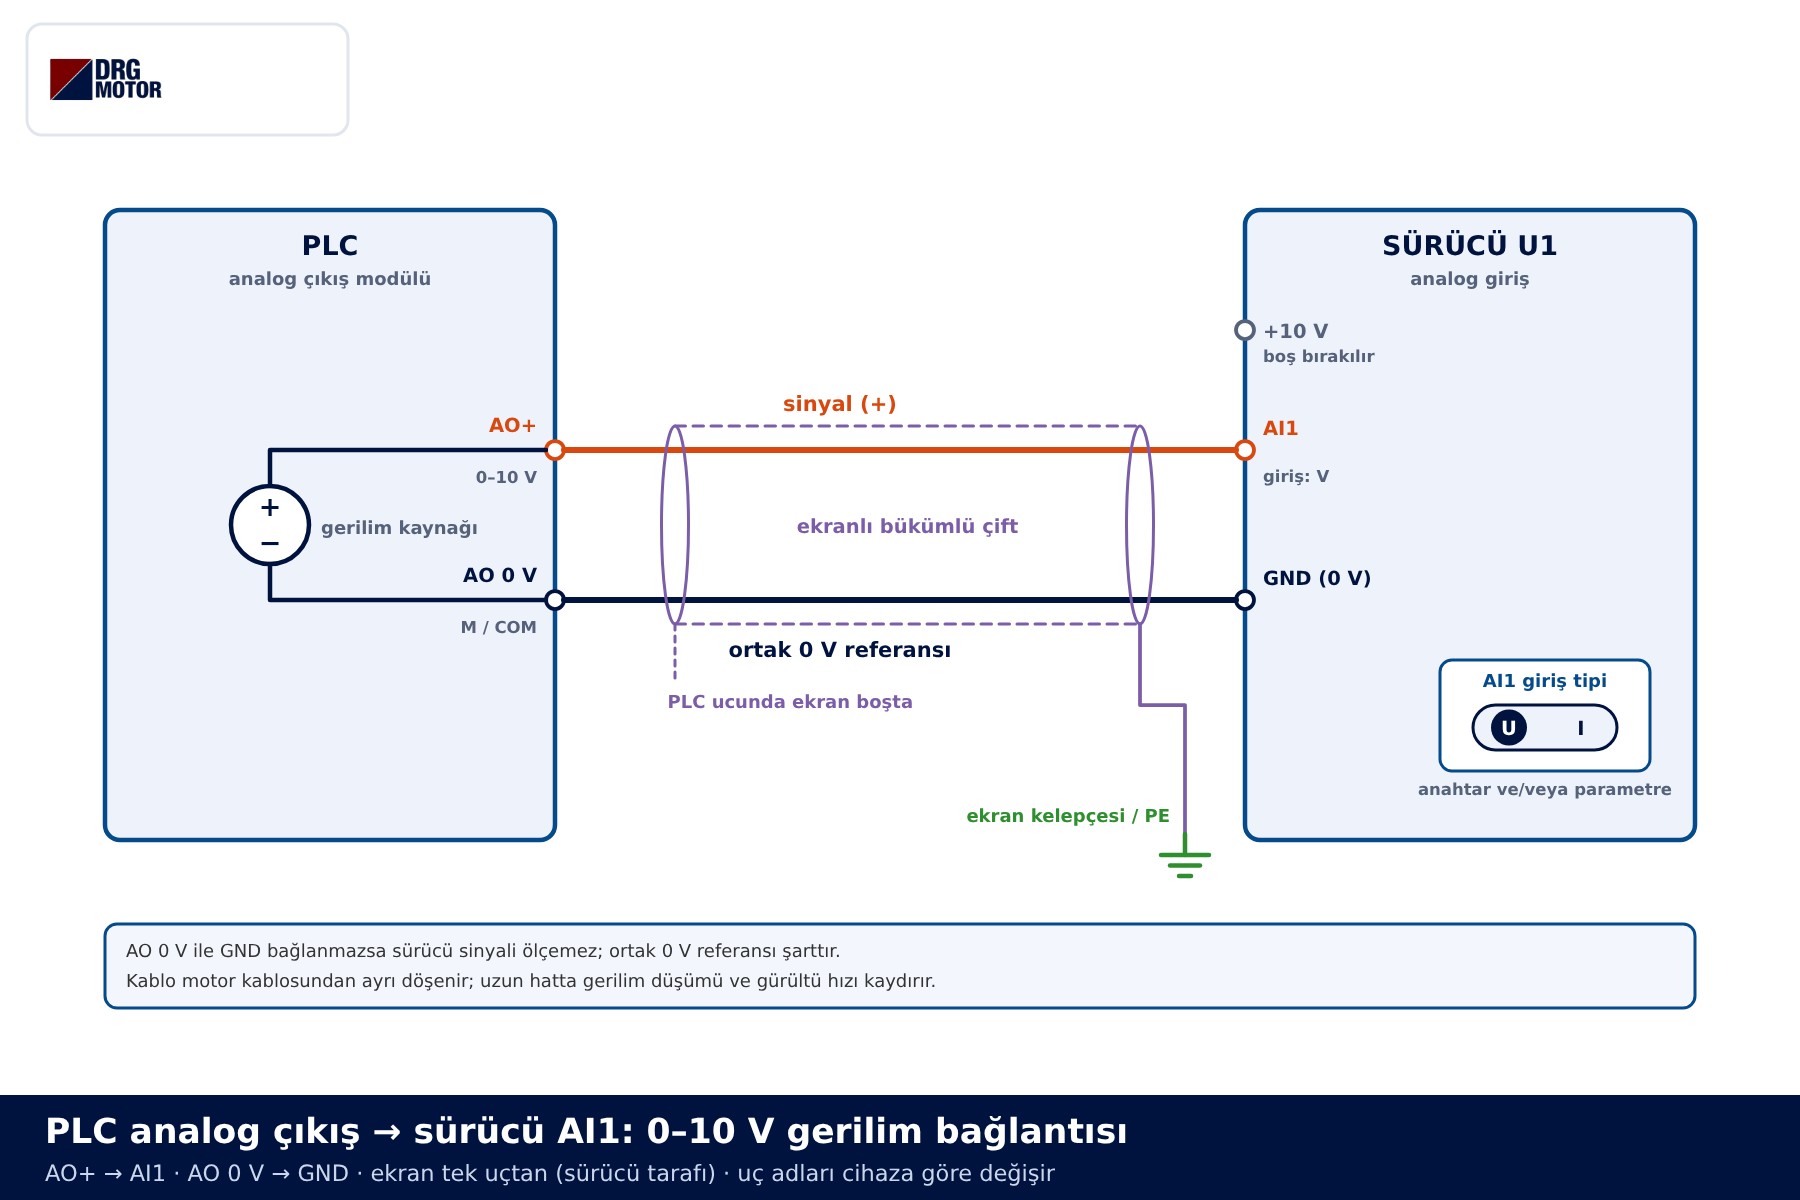
- Kablo: ekranlı, bükümlü çift. Motor kablosuyla aynı kanala konmaz; kesişmek gerekiyorsa dik açıyla kesişir.
- Ekran: genellikle tek uçtan, sürücü tarafında ekran kelepçesine/PE’ye bağlanır; diğer uç boşta bırakılır. İki uçtan bağlama ancak panolar arasında iyi bir eş potansiyel bağlantı varsa ve cihaz dokümanı öyle öneriyorsa yapılır.
- Zayıf noktası: gerilim sinyali hat direncinden ve parazitten etkilenir. Uzun hatta birkaç yüz milivolt kayma hızı birkaç hertz oynatır. Kablo koparsa sürücü 0 V okur ve motoru sıfır hıza indirir; bunu “gerçek sıfır komutu”ndan ayıramaz.
📄 Bağlantı Şeması PDF İndir Şemaların ve tabloların A4 baskıya uygun PDF sürümü (üyelik gerekmez)
Elektrik motorlarının güncel fiyatlarını görmek ve hemen sipariş vermek için tıklayınFİYATLARI GÖR →
4–20 mA akım bağlantısı
Akım bağlantısında tel sayısı yine ikidir ama mantık farklıdır. PLC çıkışı bir akım kaynağıdır; akım AO+ ucundan çıkar, sürücünün AI1 girişindeki iç yük direncinden geçer ve GND üzerinden PLC’nin 0 V ucuna döner. Bu kapalı döngüde, kaynağın gücü yettiği sürece kablo direnci akımı değiştirmez. Bu yüzden 4–20 mA uzun mesafede ve elektriksel gürültünün yoğun olduğu sahalarda daha kararlıdır.
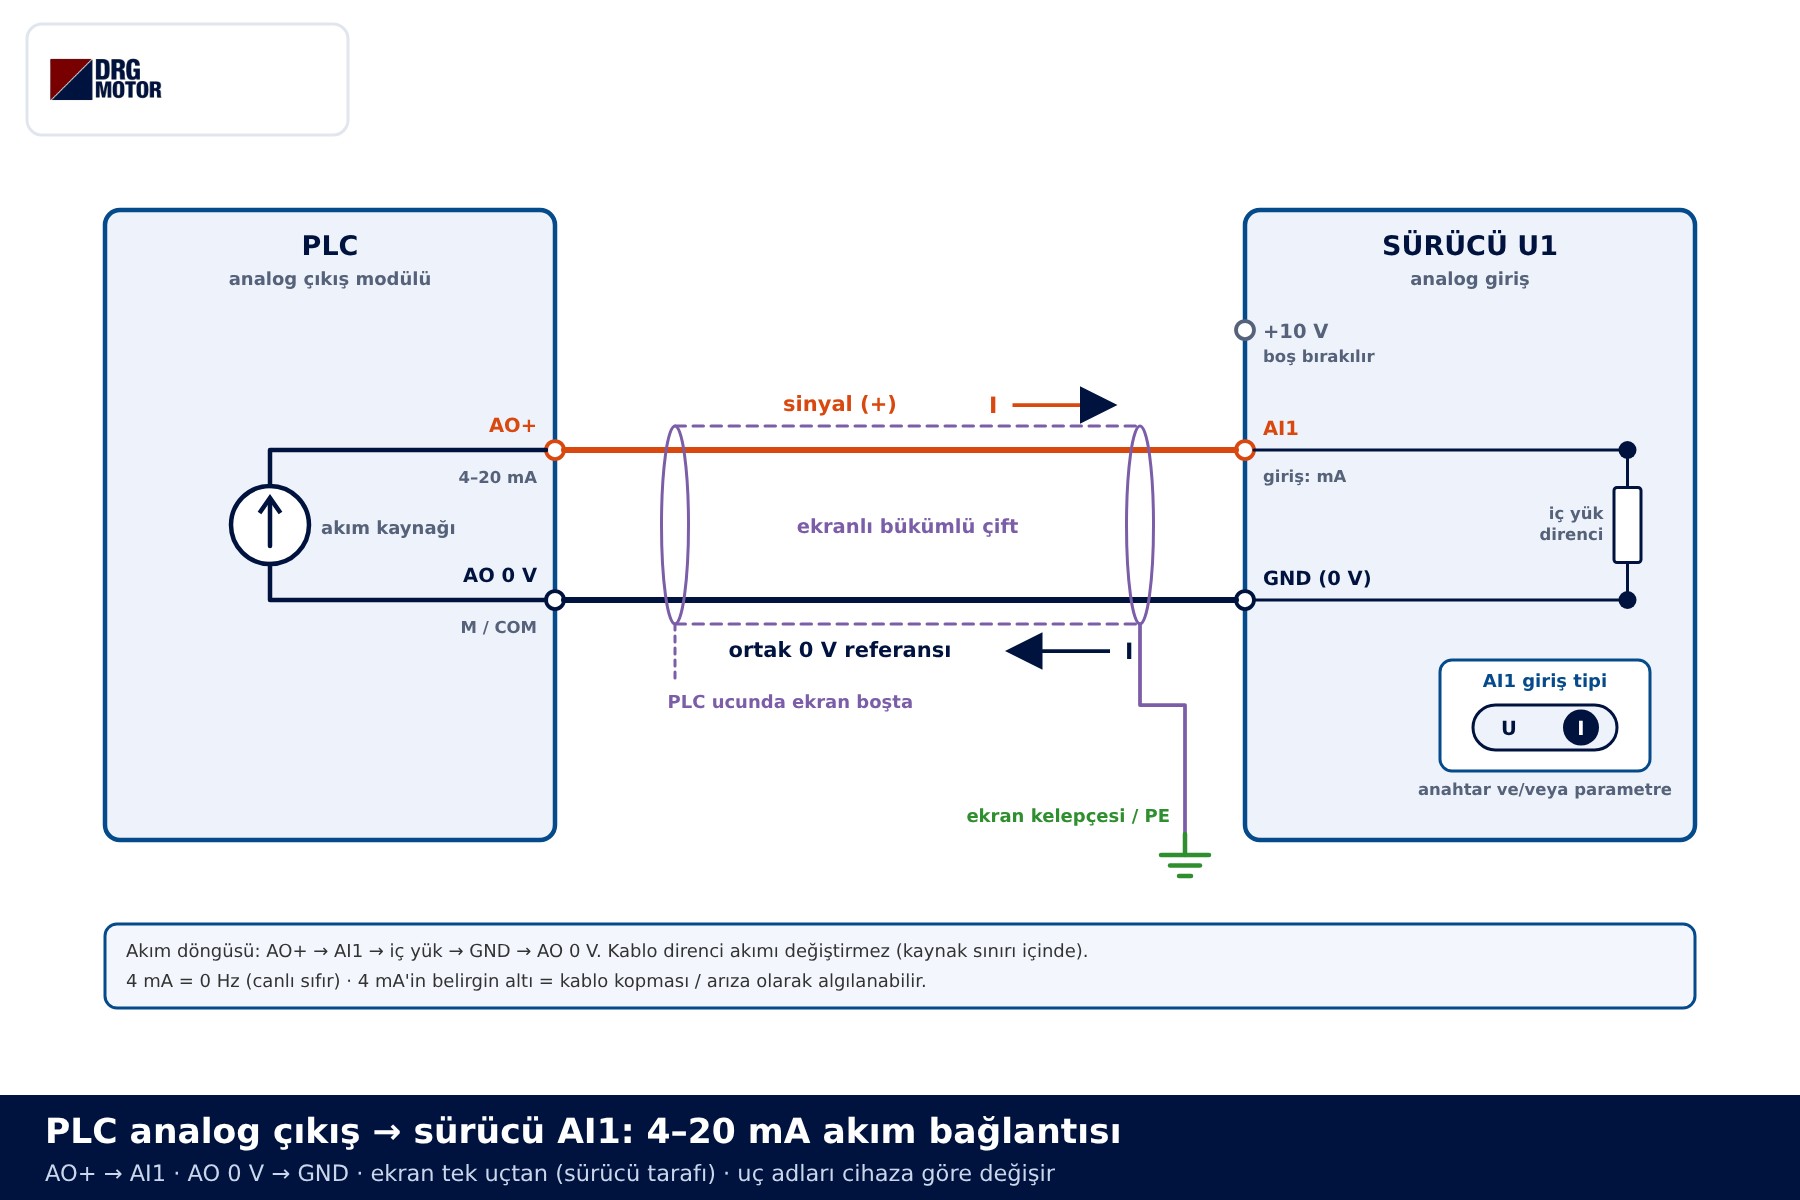
İkinci avantaj “canlı sıfır”dır. 0 Hz için bile döngüden 4 mA akar. Akım belirgin biçimde 4 mA’in altına düşerse bunun anlamı “dur” değil “bir şey koptu”dur: kablo kopması, gevşek klemens ya da PLC modülü arızası. Pek çok sürücü bu durumu “referans kaybı” olarak algılayıp arıza verebilir, sabit bir hıza geçebilir veya durabilir; hangi tepkinin verileceği ve algılama eşiği sürücü parametreleriyle belirlenir. Güvenli tepki makineye göre seçilir.
Giriş tipi seçimi: anahtar ve parametre
Aynı AI1 ucu çoğu sürücüde hem gerilim hem akım okuyabilir. Hangisini okuyacağı iki şekilde belirlenir: kart üzerindeki bir anahtar ya da köprü (U/I) ve/veya bir parametre. Anahtar “I” konumunda değilse 4–20 mA sinyali gerilim olarak okunur ve hız ya hiç değişmez ya da çok küçük bir aralıkta oynar. Devreye almadan önce anahtarın ve parametrenin aynı tipi gösterdiğini kontrol edin; değerleri cihaz dokümanına göre seçin.
Sinyal → frekans ölçekleme ve ara değer hesabı
Doğrusal ölçekte sinyalin alt değeri en düşük, üst değeri en yüksek frekansa karşılık gelir.
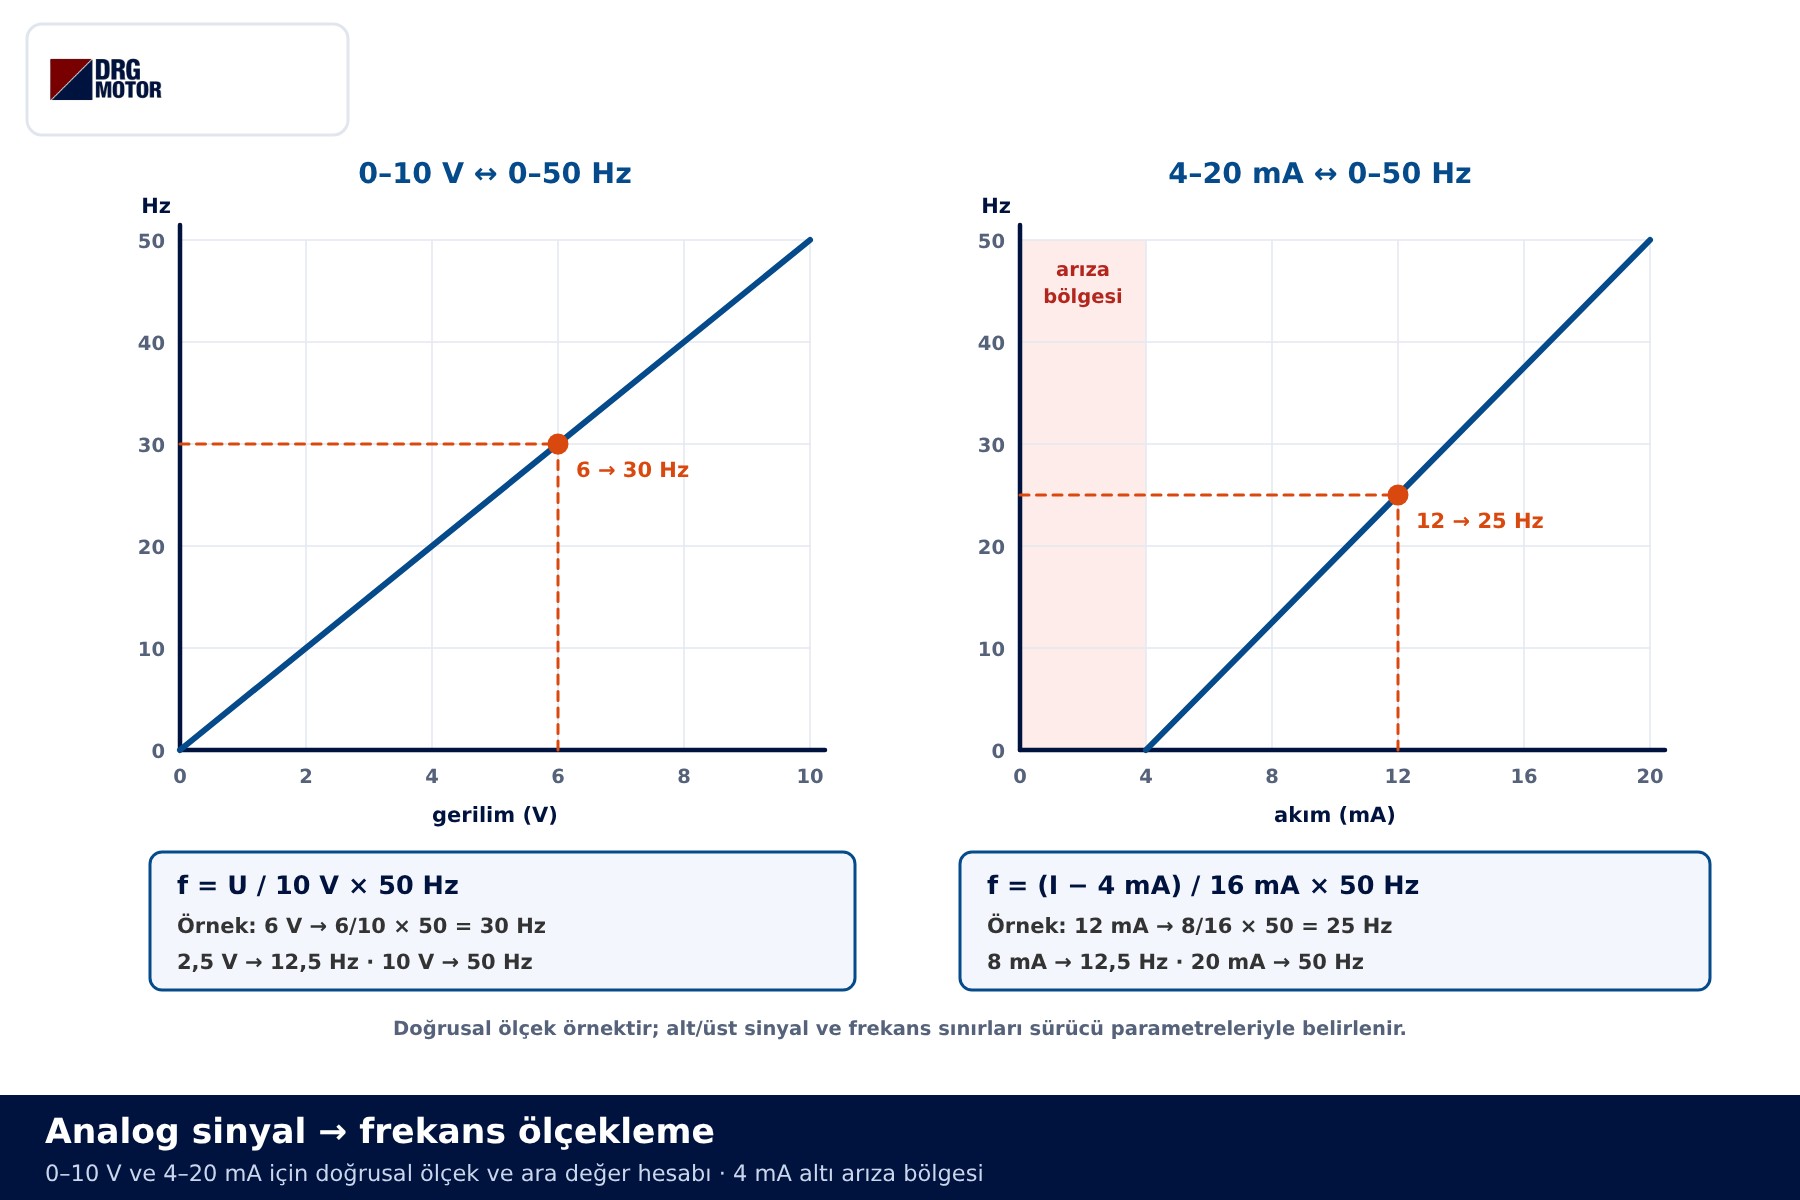
- 0–10 V: f = U / 10 V × 50 Hz. Örnek: 6 V → 6/10 × 50 = 30 Hz.
- 4–20 mA: f = (I − 4 mA) / 16 mA × 50 Hz. Örnek: 12 mA → 8/16 × 50 = 25 Hz. Payda 20 değil 16’dır, çünkü sinyal aralığı 4’ten başlar.
- Tersi (PLC tarafı): 35 Hz için 0–10 V’ta 35/50 × 10 = 7 V; 4–20 mA’da 4 + 35/50 × 16 = 15,2 mA gönderilir.
| Hedef frekans | 0–10 V sinyali | 4–20 mA sinyali |
|---|---|---|
| 0 Hz | 0 V | 4 mA |
| 12,5 Hz | 2,5 V | 8 mA |
| 25 Hz | 5 V | 12 mA |
| 30 Hz | 6 V | 13,6 mA |
| 50 Hz | 10 V | 20 mA |
Tablo örnektir: sinyal sınırları, karşılık gelen frekanslar, minimum hız ve rampalar sürücü parametresidir; devreye almada motor etiketine ve uygulamaya göre ayarlanır. PLC tarafında da analog çıkış ham sayı (ör. bir tam sayı aralığı) ile çalışır; mühendislik birimine ölçekleme PLC programında yapılır. Motor etiket akımını kontrol etmek için motor akım tablosu faydalıdır. 50 Hz üstüne çıkılacak ya da düşük hızda uzun süre yük taşınacaksa VFD ile çalışacak motorda izolasyon ve cebri soğutma yazısına göz atın.
Dijital komutlar ve arıza rölesinin PLC’ye dönüşü
Hız analog sinyalle gelir; ayrıca çalış komutu gerekir. Tipik düzende PLC’nin DO0 çıkışı sürücünün DI1 girişine (çalış/ileri), DO1 çıkışı DI2 girişine (geri yön) bağlanır; PLC’nin 0 V’u sürücünün COM ucuna gider. Sürücünün dijital girişleri PNP (source) veya NPN (sink) mantıkta çalışabilir; bu seçim PLC çıkış tipine uygun yapılmalıdır ve cihaza göre bir anahtarla, köprüyle veya parametreyle değişir.
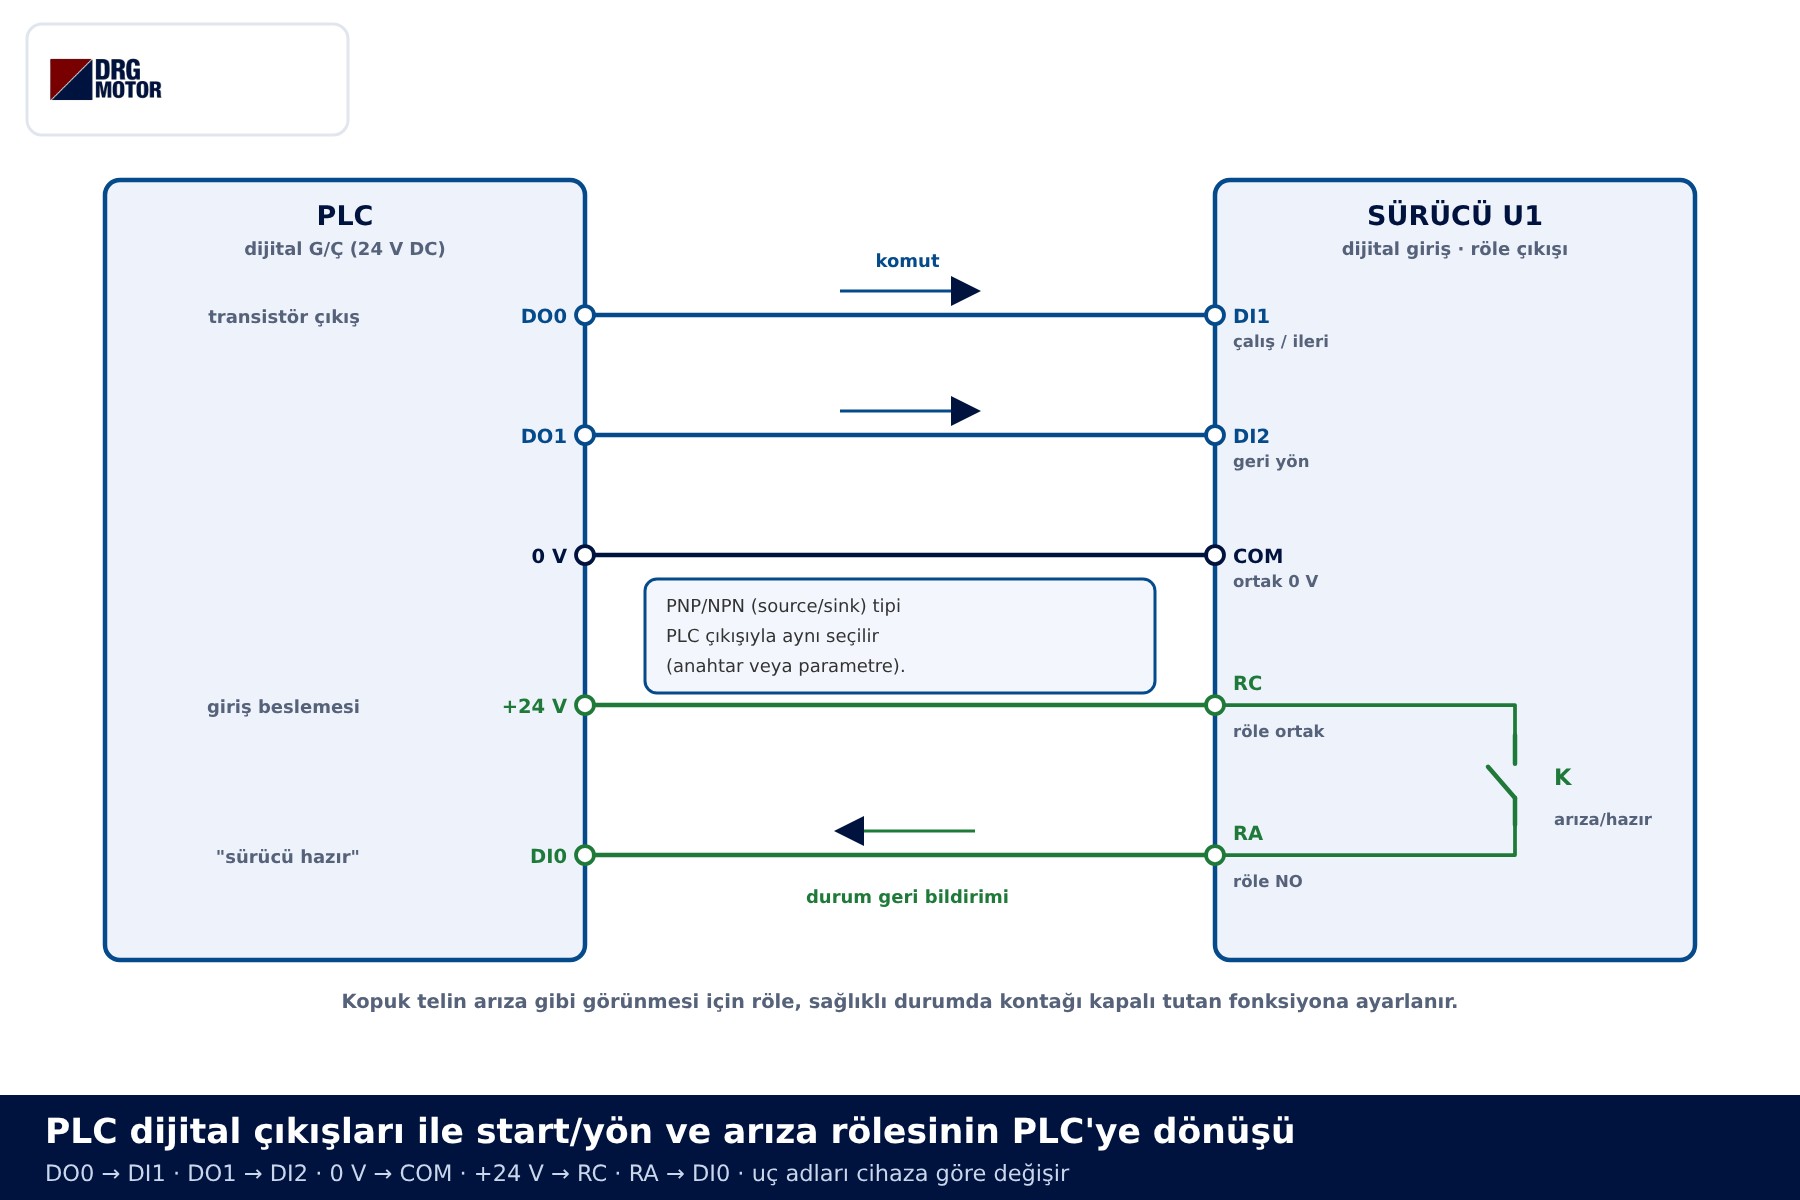
Geri bildirim için sürücünün röle kontağı kullanılır: RC ucuna PLC’nin +24 V’u, RA ucuna bir PLC girişi (DI0) bağlanır. Rölenin fonksiyonu “hazır/arıza yok” olarak seçilirse sağlıklı durumda kontak kapalıdır; arıza olduğunda ya da tel koptuğunda giriş düşer. Böylece PLC kopuk teli de arıza gibi görür. Yön değişimi için iki girişin aynı anda gelmesini PLC programında engelleyin.
| Adım | DO0 / DO1 | Analog sinyal | Motor |
|---|---|---|---|
| 1 Bekleme, sürücü hazır | 0 / 0 | herhangi | durur; DI0 = 1 (hazır) |
| 2 Çalış ileri | 1 / 0 | 5 V veya 12 mA | rampa ile 25 Hz’e çıkar |
| 3 Hız değişimi | 1 / 0 | 8 V veya 16,8 mA | rampa ile 40 Hz’e çıkar |
| 4 Çalış komutu kalkar | 0 / 0 | aynı | rampa ile durur |
| 5 Geri yön | 1 / 1 (ayar) | 5 V veya 12 mA | ters yönde 25 Hz |
| 6 4–20 mA teli koptu | 1 / 0 | ≈ 0 mA | referans kaybı tepkisi (parametreye göre) |
| 7 Sürücü arızası | 1 / 0 | herhangi | durur; DI0 = 0, PLC alarm verir |
5. adımda geri yön için gereken giriş kombinasyonu sürücünün komut düzenine göre değişir. Acil durdurma bu yapıya “bir dijital giriş daha” olarak eklenmez; ayrı bir güvenlik fonksiyonudur ve makinenin risk değerlendirmesine göre tasarlanır.
Galvanik izolasyon ne zaman gerekir?
PLC ve sürücü farklı panolarda, farklı topraklama noktalarındaysa iki 0 V arasında küçük bir potansiyel farkı oluşabilir. Analog 0 V teli bu iki noktayı birleştirdiği için içinden dengeleme akımı akar; sonuç sinyale binen bir kayma ya da dalgalanmadır. Galvanik ayırıcı (sinyal izolatörü) veya izole analog modül, sinyali taşırken iki taraf arasındaki iletken bağı keser.
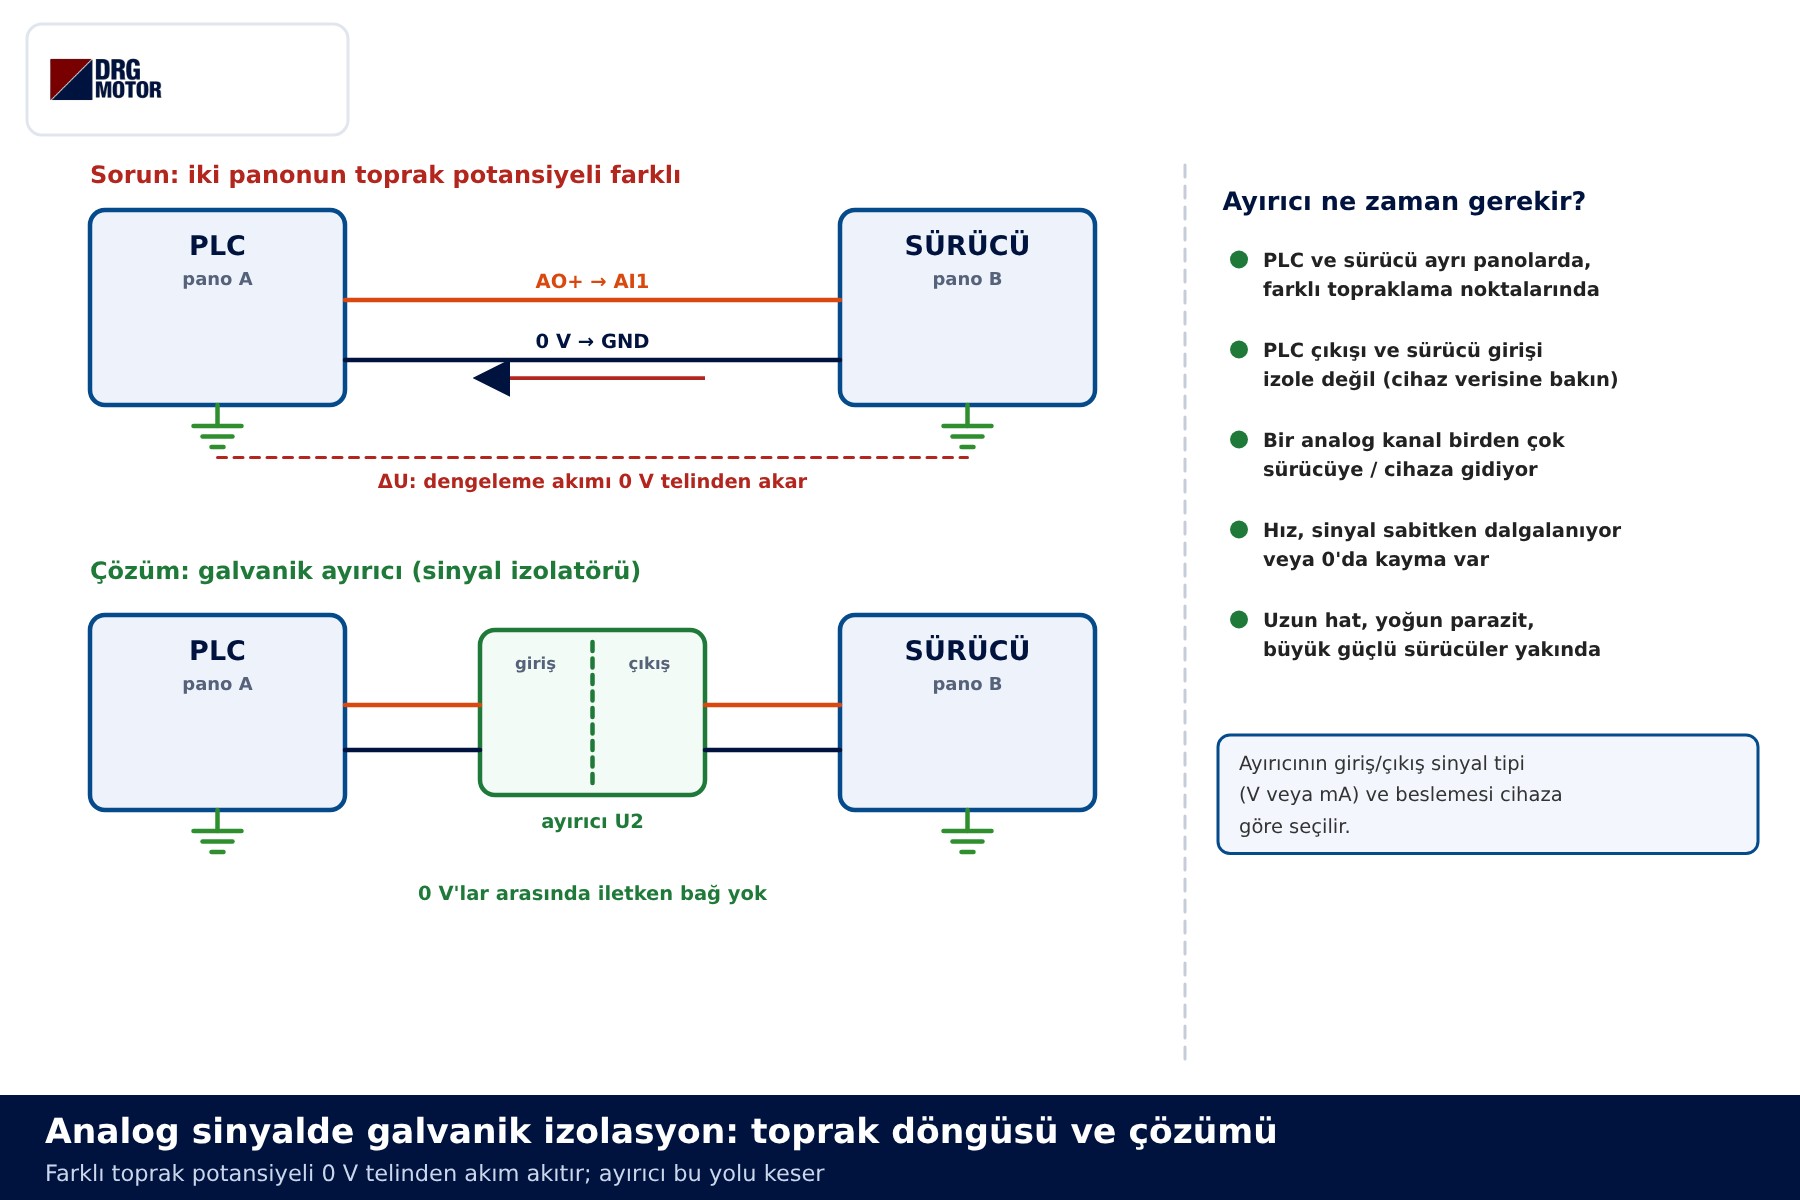
Kontrol listesi çizimde verilmiştir. Aynı pano içinde, kısa ve doğru döşenmiş kabloda çoğu zaman gerek kalmaz. Ayırıcının giriş ve çıkış sinyal tipi (V ya da mA) ve beslemesi bağlanan cihazlara göre seçilir.
Sık bağlantı hataları
| Belirti | Olası neden |
|---|---|
| Hız referansına tepki yok, motor minimum hızda kalıyor | PLC gerilim çıkışı (0–10 V) sürücünün akım girişine bağlanmış ya da giriş tipi anahtarı/parametresi yanlış |
| Hız sinyal sabitken dalgalanıyor | Ortak 0 V bağlanmamış, ekran yok veya iki uçtan topraklı, kablo motor kablosuyla aynı kanalda |
| 4–20 mA’de motor 0 mA’de bile dönüyor | Ölçekleme 0–20 mA olarak kalmış; alt sınır 4 mA’e ayarlanmamış |
| Kablo koptuğunda hiçbir alarm yok | Referans kaybı algılama kapalı veya 0–10 V kullanılıyor (kopma 0 V gibi görünür) |
| Çalış komutu gidiyor ama sürücü başlamıyor | PNP/NPN mantığı PLC çıkışıyla uyumsuz; COM ucu bağlanmamış |
| PLC analog modülünde arıza veya yanık | +10 V referans ucu PLC çıkışına bağlanmış; iki kaynak birbirine bağlanmış |
| Sürücü arızasını PLC görmüyor | Röle fonksiyonu yanlış seçilmiş ya da NC/NO uç karıştırılmış |
Motor kablosunun kesiti ve uzunluğu sürücü çıkışını da etkiler; başlangıç için motor kablo kesiti hesaplama aracını kullanabilirsiniz. Ani duruşlarda sürücü aşırı gerilim arızası veriyorsa konu invertörde dinamik frenleme ve fren direnci yazısında ele alınıyor.
Seçim örnekleri
- Aynı panoda PLC ve sürücü, 2–3 m kablo, fan uygulaması: 0–10 V yeterlidir. Ekranlı kablo ve ortak 0 V yeterli önlemdir; ayırıcıya genellikle gerek yoktur.
- Pompa istasyonu, PLC kontrol odasında, sürücü sahada 60–80 m uzakta: 4–20 mA ve referans kaybında “dur + alarm” tepkisi uygundur. Panolar farklı topraklamaya bağlıysa galvanik ayırıcı eklenir.
📄 Bağlantı Şeması PDF İndir Şemaların ve tabloların A4 baskıya uygun PDF sürümü (üyelik gerekmez)
Mevcut motorunuzun etiket fotoğrafını gönderin, uygun DRG modelini birlikte belirleyelim.WhatsApp'tan gönder
Sürücüyle hız kontrolü yapılacak DRG motorları
DRG Motor elektrik motoru üreticisi, tedarikçisi ve satıcısıdır. Aşağıdaki trifaze IEC motorlar, sürücüyle hız kontrolü yapılan fan, pompa ve konveyör uygulamalarında sık kullanılan güç aralığındadır. PLC, sürücü (invertör) ve sinyal ayırıcı DRG’de satılmaz; bunlar için pano malzemesi tedarikçinize veya cihaz üreticisine başvurun. Diğer güç ve devir seçenekleri 3 fazlı asenkron elektrik motorları sayfasında ve online mağazada listelenir.
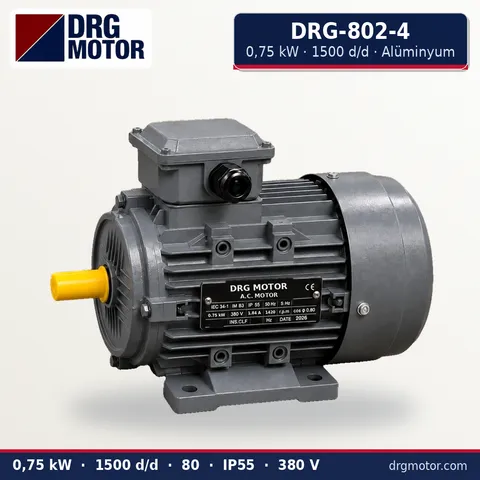
0,75 kW Trifaze Motor 1500 d/d – DRG-802-4 Alüminyum
- 0,75 kW · 1500 d/d (4 kutup)
- Alüminyum gövde · IEC 80
- Montaj: B3 · B5 · B14 · B35
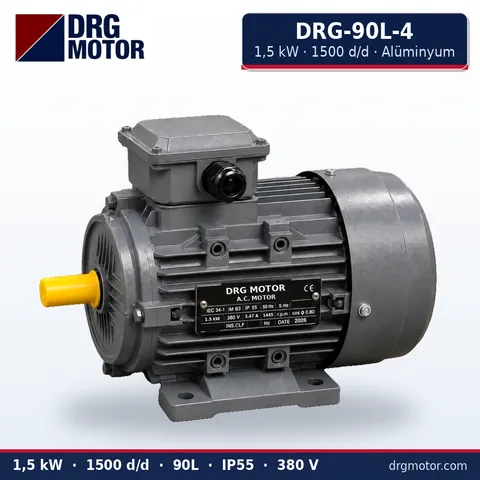
1,5 kW Trifaze Motor 1500 d/d – DRG-90L-4 Alüminyum
- 1,5 kW · 1500 d/d (4 kutup)
- Alüminyum gövde · IEC 90L
- Montaj: B3 · B5 · B14 · B35
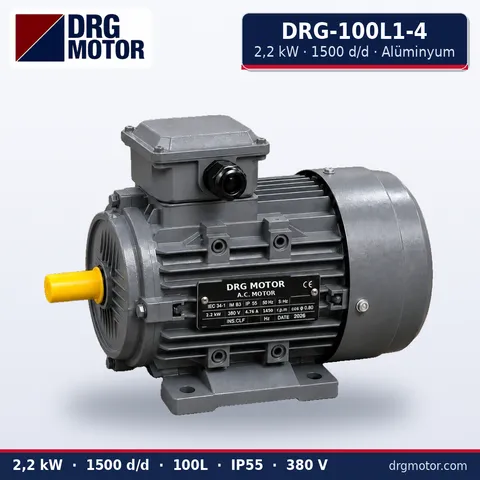
2,2 kW Trifaze Motor 1500 d/d – DRG-100L1-4 Alüminyum
- 2,2 kW · 1500 d/d (4 kutup)
- Alüminyum gövde · IEC 100L
- Montaj: B3 · B5 · B14 · B35

4 kW Trifaze Motor 1500 d/d – DRG-112M-4 Alüminyum
- 4 kW · 1500 d/d (4 kutup)
- Alüminyum gövde · IEC 112M
- Montaj: B3 · B5 · B14 · B35
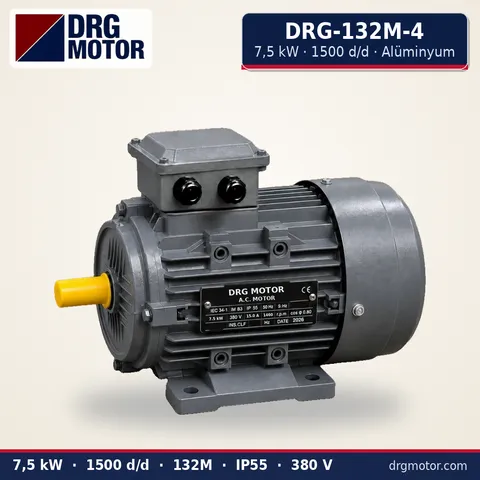
7,5 kW Trifaze Motor 1500 d/d – DRG-132M-4 Alüminyum
- 7,5 kW · 1500 d/d (4 kutup)
- Alüminyum gövde · IEC 132M
- Montaj: B3 · B5 · B14 · B35
Bu motorların güncel fiyatlarını görmek ve hemen sipariş vermek için tıklayınFİYATLARI GÖR →
Sık sorulan sorular
0–10 V mu 4–20 mA mi seçmeliyim?
Kısa hat ve aynı pano için 0–10 V yeterlidir. Hat uzunsa, ortam gürültülüyse veya kablo kopmasının algılanması isteniyorsa 4–20 mA seçin.
Analog 0 V ucunu bağlamak şart mı?
Evet. Sürücü AI1 ile GND arasındaki farkı ölçer. Ortak 0 V referansı olmadan ölçüm havada kalır; hız rastgele değişir veya hiç tepki vermez.
Ekran iki uçtan da topraklanmalı mı?
Analog sinyal kablosunda genellikle tek uçtan, sürücü tarafından topraklanır. Panolar arasında iyi bir eş potansiyel bağlantı varsa iki uçtan bağlama da kullanılabilir; cihaz dokümanındaki öneriyi izleyin.
4 mA altına düşünce sürücü ne yapar?
Algılama açıksa sürücü bunu referans kaybı sayar; arıza verip durabilir, sabit bir hıza geçebilir veya son hızda devam edebilir. Eşik ve tepki parametreyle seçilir; makine için güvenli olanı belirleyin.





