English
 Le français
 Türkçe
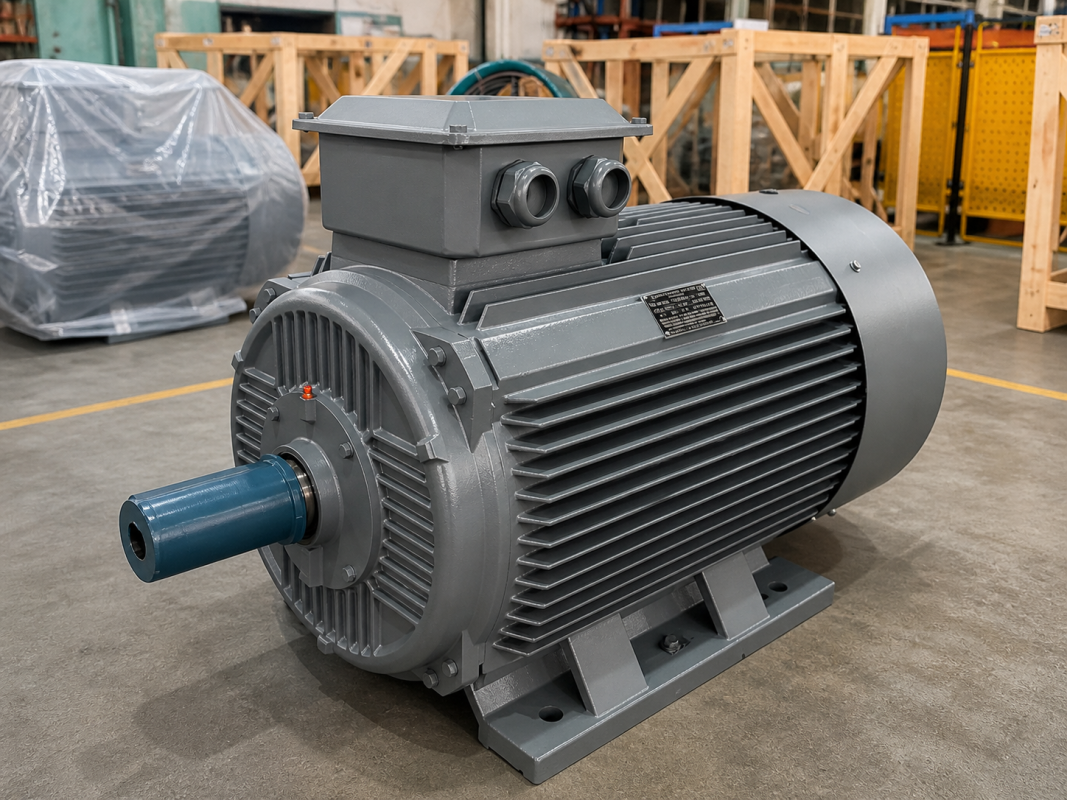

Un moteur électrique est conçu pour fonctionner à une seule valeur de tension et de fréquence, celle indiquée sur sa plaque ; mais dans le monde réel, les conditions du réseau ne restent jamais exactement stables à ces valeurs. La tension peut baisser légèrement, la fréquence peut dériver un peu, un déséquilibre peut apparaître entre les phases ou le moteur peut fonctionner dans un environnement chaud et à haute altitude. Comprendre l'effet de ces écarts sur le moteur et, si nécessaire, réduire sa puissance (derating) constitue la base d'une exploitation durable et efficace. Chez DRG Motor, les moteurs asynchrones des classes de rendement IE3, IE4 et IE5 que nous fournissons sont conçus pour fonctionner sans problème dans des tolérances déterminées ; mais connaître les limites de ces tolérances et la logique du derating est la clé d'un choix de moteur correct. Dans cet article, nous traitons en détail les tolérances de tension et de fréquence, l'effet du déséquilibre et les conditions qui exigent un derating.
Pourquoi la notion de tolérance est-elle nécessaire ?
Le réseau est un système vivant dans lequel d'innombrables consommateurs prélèvent de l'énergie en même temps. Lorsque la charge augmente, la tension baisse ; lorsqu'elle diminue, la tension monte ; l'équilibre entre production et consommation décale aussi la fréquence dans de faibles proportions. Aucun moteur ne fonctionne donc dans un monde où la valeur de sa plaque reste parfaitement stable. La notion de tolérance définit précisément une fenêtre de sécurité pour le moteur face à ces fluctuations du monde réel.
Que sont les valeurs nominales ?
Les valeurs de tension, de fréquence, de puissance et de courant inscrites sur la plaque du moteur sont appelées valeurs nominales. Ces valeurs définissent le point de conception auquel le moteur fonctionne de la manière la plus efficace et la plus sûre. Par exemple, un moteur portant l'indication 400 V, 50 Hz, 7,5 kW est conçu pour produire sa puissance nominale avec le rendement attendu dans ces conditions. Plus le réseau s'écarte de ces valeurs, plus le comportement du moteur change.
Qu'est-ce que la tolérance de tension ?
Aucune tension de réseau ne reste parfaitement stable ; elle fluctue au cours de la journée selon la charge. C'est pourquoi les moteurs sont conçus pour fonctionner dans une certaine tolérance de tension. Les moteurs asynchrones standard peuvent généralement fonctionner en conservant leurs valeurs nominales dans une plage de ±10 % de la tension nominale. En dehors de cette plage, le rendement, le couple et la température sont affectés négativement.
Tolérance de tension de ±10 %
Une tolérance de ±10 % signifie qu'un moteur portant l'indication 400 V peut fonctionner entre environ 360 V et 440 V. Dans cette plage, le moteur remplit sa fonction ; mais à l'approche des extrêmes, des compromis de performance apparaissent. À basse tension, le courant et la chaleur augmentent ; à tension élevée, la saturation magnétique et des pertes supplémentaires apparaissent.
La logique de la tolérance de tension
La tolérance de tension n'est pas un chiffre arbitraire ; elle est déterminée de façon à maintenir la température du bobinage du moteur dans la limite autorisée par sa classe d'isolation. Le concepteur prévoit les fluctuations de tension attendues et laisse au moteur une marge de sécurité thermique. Grâce à cette marge, le moteur continue de fonctionner en toute sécurité même lorsque la tension baisse ou monte légèrement.
Les effets d'une tension basse
Lorsque la tension baisse, le moteur est obligé de prélever davantage de courant pour produire la même puissance. En effet, la puissance dépend du produit de la tension et du courant ; lorsque la tension diminue, le courant augmente. Ce courant accru produit plus de chaleur dans les bobinages. Par ailleurs, une tension basse réduit aussi le couple de démarrage et le couple de décrochage du moteur ; car le couple est proportionnel au carré de la tension.
Perte de couple à basse tension
Comme le couple est proportionnel au carré de la tension, une chute de tension de 10 % entraîne une perte de couple d'environ 19 %. C'est un problème critique, en particulier pour les charges exigeant un démarrage difficile. Le moteur peut ne pas parvenir à entraîner la charge ou rester bloqué au démarrage en continuant de prélever un courant élevé. Nous avons traité le sujet du courant de démarrage dans notre article courant de démarrage.
Les effets d'une tension élevée
Lorsque la tension dépasse la valeur nominale, le noyau magnétique du moteur commence à saturer. La saturation entraîne une augmentation disproportionnée du courant magnétisant et une hausse des pertes dans le noyau. Le moteur chauffe donc de nouveau ; cette fois, la source n'est pas la perte cuivre mais la perte fer. Une tension excessivement élevée crée aussi une contrainte supplémentaire sur l'isolation.
Tableau des écarts de tension et de fréquence
Nous avons rassemblé dans le tableau ci-dessous les effets fondamentaux des écarts de tension et de fréquence sur le moteur. Ce tableau vous permet de voir rapidement à quoi conduit chaque écart.
| Écart | Courant | Couple | Température | Rendement |
|---|---|---|---|---|
| Tension basse | Augmente | Diminue | Augmente | Diminue |
| Tension élevée | Le courant magnétisant augmente | Augmente peu | Augmente | Diminue |
| Fréquence basse | Augmente | Augmente | Augmente | Varie |
| Fréquence élevée | Diminue | Diminue | Diminue | Varie |
| Tension déséquilibrée | Augmente fortement | Fluctue | Augmente fortement | Diminue |
Qu'est-ce que la tolérance de fréquence ?
La fréquence du réseau peut aussi présenter de faibles fluctuations. Les moteurs sont généralement conçus pour fonctionner sans problème dans une plage de ±2 % de la fréquence nominale. Comme la fréquence détermine directement la vitesse synchrone du moteur, une variation de fréquence modifie aussi sa vitesse. Nous avons traité la relation entre le nombre de pôles et la vitesse dans notre article nombre de pôles et vitesse.
La différence entre 50 Hz et 60 Hz
Dans différentes régions du monde, la fréquence du réseau peut être de 50 Hz ou de 60 Hz. Lorsqu'un même moteur est alimenté en 60 Hz, sa vitesse augmente d'environ 20 % ; cela influe sur la puissance de la charge entraînée et sur le comportement du moteur. Un moteur conçu pour 50 Hz tourne plus vite en 60 Hz, mais sa caractéristique de couple change.
L'effet de la fréquence sur le champ magnétique
Lorsque la fréquence diminue, la densité du flux magnétique augmente à tension égale et le noyau approche de la saturation. C'est pourquoi un moteur alimenté à basse fréquence sous une tension élevée prélève un courant magnétisant excessif et chauffe. Les variateurs de fréquence résolvent ce problème en faisant varier la tension proportionnellement à la fréquence (rapport V/Hz constant) ; le flux magnétique reste ainsi équilibré à toutes les vitesses.
L'importance du rapport Volt/Hertz
La clé d'un fonctionnement sain d'un moteur asynchrone est le rapport entre la tension et la fréquence. Tant que ce rapport reste constant, l'équilibre magnétique du moteur est préservé et son couple demeure stable. Lors d'écarts provenant du réseau, ce rapport est rompu ; en entraînement par variateur de fréquence, il est en revanche maintenu constant de façon délibérée. Comprendre la logique Volt/Hertz est la clé pour saisir à la fois les écarts du réseau et le comportement du variateur de fréquence.
Écart simultané de la tension et de la fréquence
Dans certains cas, la tension et la fréquence s'écartent en même temps. Les normes définissent également une limite pour cet écart combiné. En général, l'écart total formé conjointement par la tension et la fréquence ne doit pas dépasser une valeur déterminée. Le cumul des deux écarts dans le même sens multiplie la contrainte sur le moteur et dégrade sérieusement les performances.
Qu'est-ce qu'une tension déséquilibrée ?
Dans un réseau triphasé, la tension des trois phases doit idéalement être égale. Cependant, le raccordement de charges déséquilibrées sur les phases ou des problèmes de ligne peuvent créer une différence de tension entre les phases. Cette situation est appelée déséquilibre de tension et constitue l'un des problèmes de réseau les plus néfastes pour les moteurs asynchrones.
Les dommages causés par une tension déséquilibrée
Même un faible déséquilibre de tension crée dans le moteur un déséquilibre de courant disproportionnellement important. En règle générale, un déséquilibre de tension de 1 % peut entraîner un déséquilibre de courant de 6 à 10 %. Cela provoque une surchauffe de la phase la plus chargée. Une tension déséquilibrée crée aussi des vibrations et un bruit supplémentaires dans le moteur.
Le derating en cas de déséquilibre
Sur un réseau présentant un déséquilibre de tension, la puissance du moteur doit être réduite. Par exemple, avec un déséquilibre de l'ordre de 3 %, le moteur ne doit être exploité qu'à une partie de sa puissance nominale ; sinon, la phase la plus chaude brûle l'isolation. Jusqu'à ce que la source du déséquilibre soit trouvée et éliminée, ce derating est une mesure temporaire qui protège le moteur.
Les sources du déséquilibre
Le déséquilibre de tension provient le plus souvent d'une répartition inégale des charges monophasées entre les phases. Le raccordement d'un grand nombre d'appareils monophasés sur une même phase fait baisser la tension de cette phase. En outre, des connexions desserrées, des bornes oxydées et des différences d'impédance de ligne créent aussi du déséquilibre. La première étape pour en trouver la source est de mesurer une à une la tension des trois phases.
Perte de phase : le déséquilibre extrême
La forme la plus extrême du déséquilibre de tension est la disparition complète d'une phase. Dans ce cas, le moteur peut continuer à fonctionner sur deux phases et brûler en chauffant très rapidement. La protection contre la perte de phase est pour cette raison vitale. Nous avons traité ce sujet en détail dans notre article perte de phase.
Mesurer et surveiller le déséquilibre
Le moyen le plus pratique de surveiller le déséquilibre de tension est de mesurer régulièrement les tensions entre les trois phases et de suivre l'écart entre elles. Les relais de protection modernes peuvent arrêter automatiquement le moteur lorsque le déséquilibre dépasse un seuil déterminé. Cette surveillance protège le moteur et révèle aussi précocement un problème caché du réseau.
Température et derating
Les moteurs standard sont généralement conçus pour une température ambiante de 40 °C. Dans des environnements plus chauds, le refroidissement du moteur devient plus difficile ; l'exploiter à sa puissance nominale sollicite alors excessivement l'isolation. Dans ce cas, la puissance du moteur doit être réduite ou un moteur adapté à une température plus élevée doit être choisi. Nous avons abordé le sujet de la surveillance de la température dans notre article contrôle de température.
Altitude et derating
Lorsque l'altitude augmente, la densité de l'air diminue et le refroidissement s'affaiblit. Les moteurs standard sont généralement conçus pour fonctionner à pleine puissance jusqu'à 1000 mètres. Au-dessus de cette altitude, la puissance du moteur doit être réduite progressivement. Si une altitude élevée et une température élevée se combinent, l'effet du derating se cumule. Nous avons traité ce sujet dans notre article température ambiante et altitude.
Pourquoi le derating est-il nécessaire ?
Le derating est le moyen de protéger le moteur dans des conditions difficiles. L'objectif est de maintenir la température du bobinage du moteur dans la limite autorisée par sa classe d'isolation. Réduire la puissance diminue la chaleur produite et maintient ainsi la température dans une zone sûre. C'est une mesure d'ingénierie qui prolonge la durée de vie du moteur et prévient les pannes inattendues.
La relation entre classe d'isolation et tolérance
La capacité d'un moteur à supporter les écarts et la température est étroitement liée à sa classe d'isolation. Un moteur doté d'une classe d'isolation plus élevée dispose d'une marge de température plus large et exige moins de derating dans des conditions difficiles. Nous avons traité cette relation en détail dans notre article classe d'isolation.
Lire correctement les informations de la plaque
La première étape pour comprendre les tolérances du moteur et les conditions auxquelles il convient est de lire correctement sa plaque. La plaque indique la tension, la fréquence, la puissance et parfois la classe de température. Ces informations indiquent si le moteur convient au réseau et à l'environnement. Nous avons traité ce sujet dans notre article informations de la plaque.
Surcharge et tolérance
Comme un écart de tension ou de fréquence modifie le courant prélevé par le moteur, il influe aussi sur le réglage de la protection contre les surcharges. À basse tension, le moteur prélève plus de courant ; dans ce cas, le relais thermique peut déclencher inutilement ou, s'il est mal réglé, ne pas protéger le moteur. Nous avons abordé ce sujet dans notre article protection contre les surcharges.
Contrôle de la tension et de la fréquence par variateur de fréquence
Le variateur de fréquence assure un fonctionnement efficace sur une large plage de vitesses en contrôlant conjointement la tension et la fréquence appliquées au moteur. Le variateur de fréquence préserve le couple en maintenant constant le rapport entre tension et fréquence. On obtient ainsi un fonctionnement stable, indépendant des écarts provenant du réseau. Le variateur de fréquence permet en même temps de réaliser des économies d'énergie.
Démarrage progressif et tolérance
Lorsque la tension du réseau est basse, le démarrage devient difficile ; car une tension basse réduit le couple de démarrage. Le démarreur progressif facilite le démarrage en augmentant la tension par paliers et amène le moteur à sa vitesse sans contrainte. Le démarrage progressif protège ainsi les moteurs fonctionnant aux limites de tolérance.
Indice de protection et conditions ambiantes
Les environnements difficiles qui exigent un derating sont généralement aussi poussiéreux ou humides. C'est pourquoi, en plus des tolérances de tension et de fréquence, il faut également choisir le bon indice de protection IP. Un indice de protection correct permet au moteur de rester en sécurité, tant physiquement qu'électriquement, dans un environnement difficile. Nous avons traité ce sujet dans notre article indice de protection IP.
Tolérance et derating dans l'industrie
Dans l'industrie, les moteurs fonctionnent la plupart du temps dans des conditions de réseau non idéales. Les câbles longs, le grand nombre de moteurs et les charges variables rendent les écarts de tension et de fréquence inévitables. C'est pourquoi, dans l'industrie, le choix du moteur doit être fait en tenant compte dès le départ des tolérances et du derating nécessaire. Moteur triphasé dans l'industrie : dans ces applications, cette anticipation réduit sensiblement les pannes et les arrêts.
Le calcul du facteur de derating
Le derating s'exprime généralement sous la forme d'un coefficient de réduction multiplié par la puissance nominale. S'il y a à la fois une température élevée et une altitude élevée, le coefficient de chacune s'applique conjointement et la réduction totale devient plus importante. Par exemple, un coefficient de 0,9 pour la température élevée et de 0,9 pour l'altitude élevée laisse ensemble une puissance utilisable d'environ 0,81. Ce calcul montre combien de kW de charge le moteur peut supporter dans les conditions réelles.
Éviter le derating par un dimensionnement correct
Si les conditions difficiles exigeant un derating sont connues dès le départ, choisir un moteur de la classe de puissance supérieure est généralement une solution plus judicieuse. Le moteur supporte ainsi aisément sa charge nominale même dans des conditions difficiles et conserve sa marge thermique. Un dimensionnement correct prévient les problèmes de surchauffe et d'insuffisance de puissance rencontrés par la suite.
Tolérance en charge continue et en charge variable
Un moteur fonctionnant en charge constante continue subit en permanence l'effet des tolérances ; un moteur fonctionnant en charge variable n'est en revanche sollicité qu'aux instants de pointe. C'est pourquoi l'évaluation des tolérances et du derating doit être faite selon la nature de la charge. Sur les moteurs fonctionnant en charge lourde continue, on peut aborder les tolérances avec moins de latitude, et avec un peu plus de souplesse sur ceux qui fonctionnent en charge variable.
L'importance d'une évaluation correcte des tolérances
Si les tolérances de tension et de fréquence sont négligées, le moteur vieillit silencieusement et tombe en panne bien plus tôt que prévu, même s'il semble fonctionner. Une évaluation correcte consiste à mesurer les conditions du réseau, à tenir compte de la température ambiante et de l'altitude et à réduire la puissance si nécessaire. Cette anticipation permet de tirer profit de l'investissement moteur pendant de longues années.
DRG Motor pour des tolérances et un derating corrects
Les tolérances de tension et de fréquence sont des paramètres critiques qui déterminent le comportement d'un moteur dans les conditions du monde réel. Les moteurs conçus pour une tolérance de tension de ±10 % et de fréquence de ±2 % exigent un derating en dehors de ces limites ou dans des environnements difficiles. Chez DRG Motor, nous évaluons nos moteurs asynchrones des classes de rendement IE3, IE4 et IE5 en fonction des conditions de réseau et d'environnement dans lesquelles ils fonctionneront ; nous proposons une solution durable avec la bonne puissance, la bonne classe d'isolation et le bon derating. Pour déterminer ensemble le moteur le plus adapté à vos conditions de réseau et d'environnement, vous pouvez consulter notre page moteurs électriques industriels. Si vous vous demandez comment fonctionnent les moteurs électriques, notre article qu'est-ce qu'un moteur électrique est un bon point de départ.