English
 Le français
 Türkçe


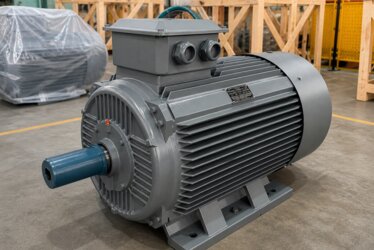
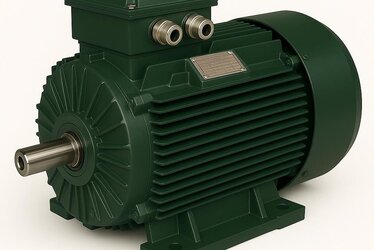
Les moteurs électriques CA sont des machines qui transforment le courant alternatif en mouvement de rotation mécanique et qui assurent la fonction d'entraînement dans presque toutes les branches de l'industrie. Ils sont utilisés dans un domaine étendu qui va de la pompe au ventilateur et du convoyeur au compresseur. Dans cet article, nous abordons en détail le fonctionnement d'un moteur CA, ses types, ses caractéristiques techniques et les points à connaître pour un choix correct.
Principe de fonctionnement
À la base du moteur CA se trouve le champ magnétique tournant créé par le courant alternatif appliqué aux bobinages du stator. Ce champ induit un courant dans le rotor, engendrant une interaction magnétique, et le rotor commence à tourner en suivant le champ. Dans le moteur asynchrone à cage d'écureuil, le type le plus répandu, le rotor se présente comme une cage constituée de barres en aluminium ou en cuivre ; en l'absence de balais et de bagues, sa structure est simple et robuste. La vitesse du rotor reste un peu en dessous de la vitesse synchrone du champ tournant ; cette différence s'appelle le glissement (slip) et elle permet au moteur de produire du couple en charge.
Types de moteurs CA
Si l'on regarde la manière dont le rotor suit le champ tournant, deux familles fondamentales se présentent à nous :
- Moteurs asynchrones (à induction) : C'est le type le plus utilisé dans l'industrie ; il se distingue par sa structure simple, son faible besoin d'entretien et sa robustesse.
- Moteurs synchrones : Comme leur rotor tourne à la même vitesse que le champ magnétique sans qu'il subsiste de glissement, leur vitesse ne dévie pas selon la charge ; ils sont retenus dans les applications spéciales exigeant une vitesse précise et constante ainsi qu'un facteur de puissance élevé.
Selon l'alimentation, ils se répartissent par ailleurs en monophasés et triphasés. Les moteurs monophasés sont utilisés aux faibles puissances et dans les applications légères ; les moteurs triphasés, dans la grande majorité des entraînements industriels. Vous pouvez également tirer parti de notre contenu détaillé sur les moteurs CA asynchrones.
Vitesse, nombre de pôles et puissance
La vitesse d'un moteur CA est déterminée par le nombre de pôles et la fréquence du réseau. Sur un réseau 50 Hz, un moteur à 2 pôles tourne à une vitesse synchrone d'environ 3000 tr/min, un 4 pôles à 1500 tr/min et un 6 pôles à 1000 tr/min ; la vitesse réelle est légèrement inférieure à ces valeurs en raison du glissement. Pour l'entraînement polyvalent, les moteurs à 4 pôles sont le choix le plus répandu. La plage de puissance s'étend des petites machines de 0,55 kW aux entraînements d'industrie lourde de 355 kW, et le choix du bon échelon est déterminant tant pour la performance que pour le coût.
Comparez le prix d'achat à l'électricité consommée sur toute la durée de vie
La norme IEC 60034-30-1 classe les moteurs CA selon leur rendement, de IE1 à IE5. Plus la classe s'élève, plus la capacité à effectuer le même travail avec moins d'électricité augmente. Dans les installations qui fonctionnent de longues heures, les moteurs de classe IE3, IE4 et IE5 réduisent visiblement la dépense énergétique annuelle. Comme le coût de l'électricité dépensée par un moteur au cours de sa vie dépasse le plus souvent plusieurs fois son prix d'achat, le choix de la classe de rendement est le principal levier d'économie à long terme.
IP55 et classe F : leur signification sur un moteur CA
Le fonctionnement sûr des moteurs CA dépend du choix correct de la protection et de l'isolation. L'indice de protection IP55 protège le moteur dans les environnements poussiéreux et exposés aux projections d'eau. L'isolation de classe F permet au bobinage de résister à des températures élevées et laisse ainsi une marge de sécurité. Sur les lignes à fonctionnement ininterrompu, le régime de fonctionnement continu S1 est pris comme base ; le moteur peut ainsi atteindre son équilibre thermique et porter la charge de façon stable pendant une longue durée.
Où le moteur CA tourne-t-il sur le terrain
Les moteurs électriques CA remplissent une fonction dans un éventail très large, de l'industrie à l'agriculture :
- Lignes de bandes et de transport des machines de production
- Stations de pompage d'eau et d'eaux usées
- Ventilateurs de ventilation, de refroidissement et de climatisation
- Compresseurs à vis et à pistons
- Pompes d'irrigation agricole et de puits profonds
- Machines d'atelier et machines de petite et moyenne taille
Comment choisir le bon moteur CA
Pour un choix correct, on détermine d'abord le type de charge de la machine entraînée : les pompes et les ventilateurs sont des charges à couple variable, les convoyeurs et les concasseurs des charges à couple constant ou à couple de démarrage élevé. Ensuite, la puissance et la vitesse nécessaires sont calculées, l'indice de protection et la classe d'isolation sont choisis selon les conditions ambiantes, et enfin le type de raccordement (B3 à pattes, B5 et B14 à bride) est déterminé de manière compatible avec la machine. Dans les applications à débit variable, envisager le moteur avec un variateur de fréquence apporte à la fois de la souplesse d'exploitation et une économie d'énergie.
Entretien planifié ou après panne : le coût sur un moteur CA
Le faible besoin d'entretien des moteurs CA est la conséquence naturelle de leur structure simple ; il faut néanmoins veiller à quelques points pour obtenir une longue durée de vie. La lubrification des roulements à des périodes déterminées réduit les pertes par frottement et l'échauffement. Le dépoussiérage des ailettes de refroidissement et de la surface du carter facilite l'évacuation de la chaleur vers l'extérieur. Le suivi de la température du bobinage et du niveau de vibration permet de saisir les premiers signes d'une panne éventuelle. Comme une tension de réseau sortant de la valeur nominale ou un déséquilibre de phases va user le moteur avec le temps, il est également recommandé de contrôler régulièrement l'alimentation.
Comprendre la différence entre asynchrone et synchrone
La distinction entre les deux familles n'est pas seulement un sujet académique, elle est la base d'un choix correct. Dans le moteur asynchrone, le rotor vient toujours un peu derrière le champ tournant ; à mesure que la charge augmente, le glissement grandit et la vitesse baisse légèrement. Cette souplesse constitue un avantage dans les entraînements industriels polyvalents à charge variable et rend le moteur tolérant aux chocs. Dans le moteur synchrone, en revanche, le rotor est verrouillé exactement à la même vitesse que le champ tournant ; même si la charge change, la vitesse reste constante. C'est pourquoi les machines synchrones sont retenues dans les applications où la précision d'une vitesse constante ou un facteur de puissance élevé passe au premier plan. Pour la plupart des pompes, ventilateurs et convoyeurs, la solidité et la simplicité du moteur asynchrone à cage d'écureuil constituent une solution suffisante et économique.
Facteur de puissance et charge réactive
Les moteurs CA prélèvent sur le réseau une certaine puissance réactive pour pouvoir établir le champ magnétique tournant ; cela fait que le facteur de puissance (cos φ) est inférieur à un. Lorsque le moteur fonctionne à faible charge, le facteur de puissance baisse encore davantage et du courant est prélevé inutilement sur le réseau. Cette situation conduit à une charge inutile des câbles et des transformateurs ainsi qu'à un coût supplémentaire dans certains tarifs. Un moteur correctement dimensionné et choisi en fonction de sa charge maintient un facteur de puissance élevé. Dans les installations comportant plusieurs moteurs, la puissance réactive est équilibrée par une compensation centralisée ; le réseau est ainsi utilisé plus efficacement et la stabilité de la tension augmente.
La méthode de démarrage influence la durée de vie et la stabilité du réseau
La manière dont on donne le démarrage à un moteur CA influence à la fois la durée de vie du moteur et la stabilité du réseau. Comme le courant prélevé au moment du démarrage peut atteindre plusieurs fois le courant nominal, la méthode adaptée est choisie selon la classe de puissance et l'application :
- Raccordement direct au réseau : C'est la solution la plus simple, appliquée aux faibles classes de puissance ; la tension pleine est appliquée au moteur sans matériel supplémentaire et le démarrage est bref.
- Passage étoile-triangle : Application répandue en moyenne puissance, dans laquelle le courant initial est limité de façon importante en raccordant les bobinages en étoile au démarrage puis en triangle une fois la vitesse établie.
- Montée progressive de la tension : Un appareil à base de semi-conducteurs élève lentement la tension et adoucit ainsi à la fois la contrainte soudaine sur les organes de transmission mécanique et la valeur de crête du courant initial.
- Variateur de fréquence : En contrôlant la fréquence, il rend le démarrage sans à-coups et, comme il peut également régler la vitesse pendant tout le fonctionnement, il apporte un gain d'énergie visible sur les lignes où le débit varie.
Sur les groupes de ventilateurs et de pompes à forte inertie, la durée de démarrage s'allongeant, la méthode de démarrage doit être planifiée correctement dès le départ afin de limiter l'échauffement.
Fourniture de moteurs CA avec DRG Motor
En tant que fournisseur basé à İzmir, DRG Motor fournit des moteurs CA de classe de rendement IE3, IE4 et IE5 selon les besoins de différents secteurs. Lorsque vous nous communiquez les données de votre application, nous clarifions ensemble la puissance, la vitesse, la classe de rendement et le type de raccordement ; nous vous livrons le moteur adapté dans un court délai. Vous pouvez accéder à notre large gamme de produits et à notre support technique via drgmotor.com.