English
 Le français
 Türkçe
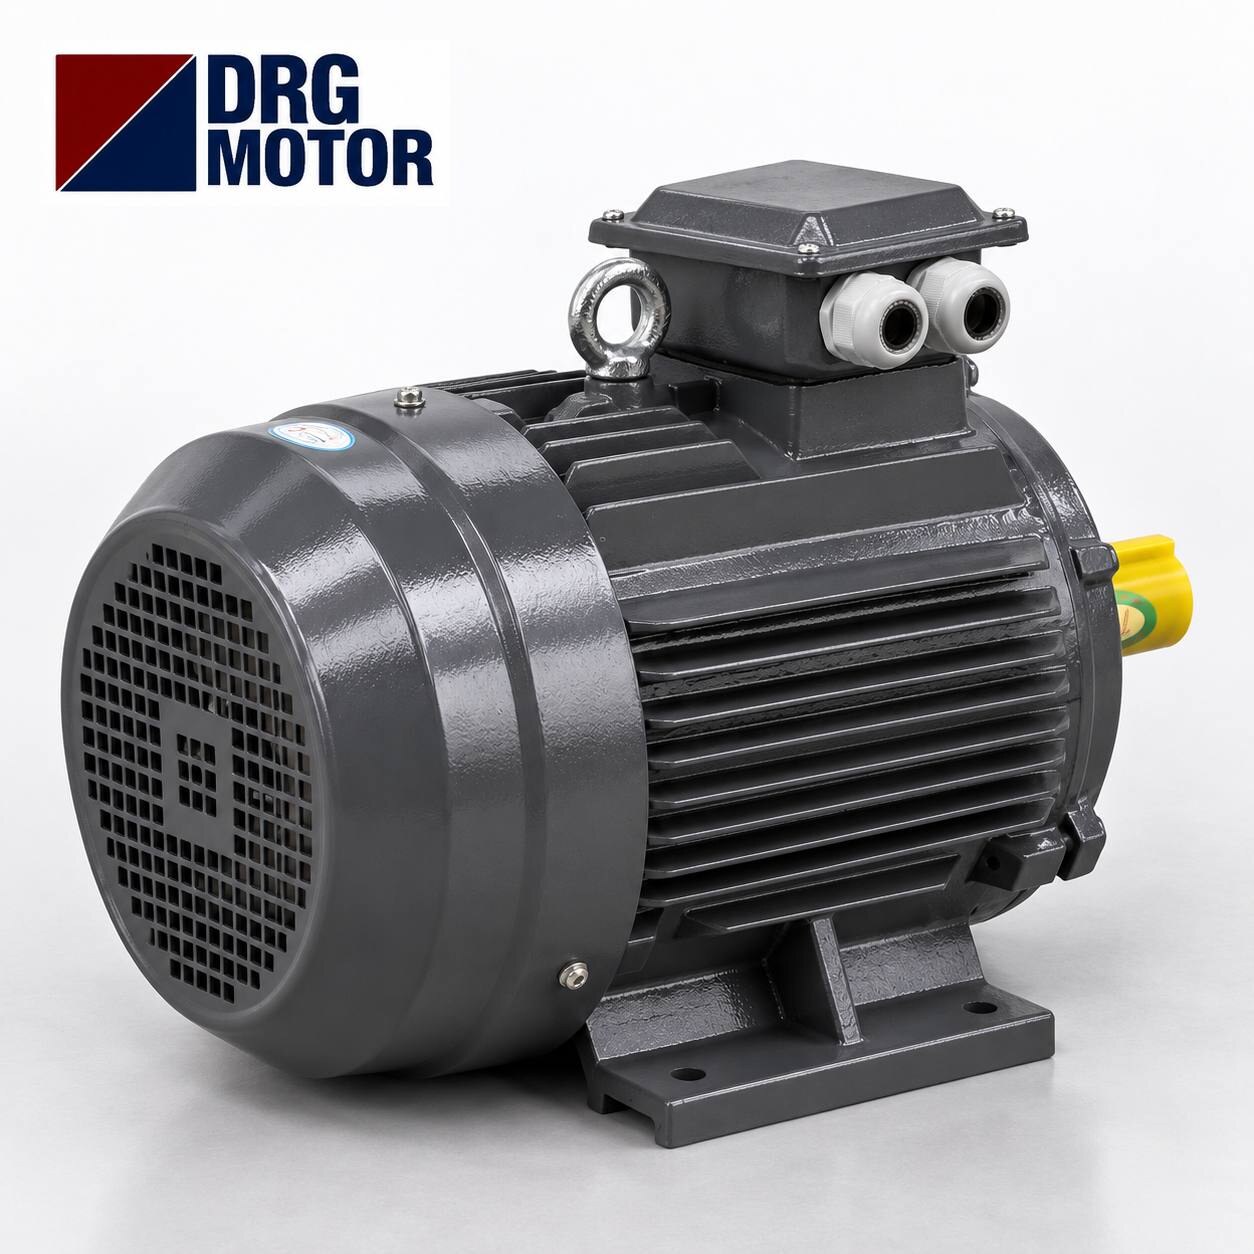

Les moteurs électriques, qui transforment l'énergie électrique en mouvement mécanique, se rencontrent dans un large éventail d'applications, de la bande transporteuse d'une usine au compresseur du réfrigérateur domestique. Leur principe de fonctionnement repose sur l'interaction entre un champ magnétique et un conducteur parcouru par un courant ; le champ tournant créé dans les bobinages du stator entraîne le rotor et produit du couple. Sur cette page, nous traitons en détail technique du fonctionnement d'un moteur, des types existants et de la façon de choisir le bon moteur.
Principe de fonctionnement et composants de base
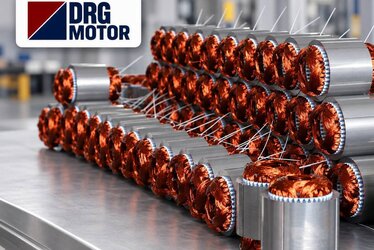
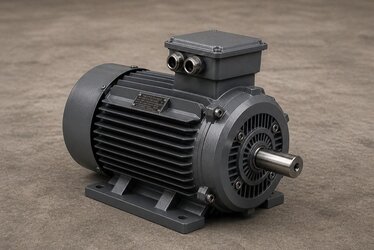
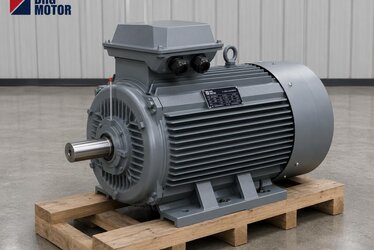
Au cœur d'un moteur asynchrone se trouvent deux pièces principales : le stator fixe et le rotor tournant. L'alimentation triphasée 400 V / 50 Hz appliquée au stator crée un champ magnétique tournant dans des bobinages disposés avec un décalage de phase de 120 degrés. Ce champ induit une tension dans les barres du rotor à cage d'écureuil et y fait circuler un courant ; l'interaction entre le courant induit et le champ magnétique fait tourner le rotor. Le fait que le rotor ne parvienne pas à atteindre exactement la vitesse du champ tournant s'appelle le « glissement » et se situe généralement entre 2 et 5 %. Sans glissement, il n'y aurait pas d'induction et donc pas de couple.
- Stator : composé de paquets de tôles au silicium et de bobinages en cuivre.
- Rotor : dans le type à cage d'écureuil, on utilise des barres coulées en aluminium ou en cuivre.
- Carter et flasques : structure en fonte qui évacue la chaleur et assure la protection mécanique.
- Roulements : ils supportent l'arbre du rotor ; une lubrification correcte influe directement sur la durée de vie.
Choix de la vitesse et nombre de pôles
La vitesse synchrone est fonction de la fréquence et du nombre de pôles. Sur un réseau à 50 Hz, un moteur à 2 pôles tourne à 3000 tr/min, un moteur à 4 pôles à 1500 tr/min et un moteur à 6 pôles à 1000 tr/min de vitesse synchrone. La vitesse réelle de l'arbre est inférieure de la valeur du glissement ; par exemple, un moteur à 4 pôles tourne en charge à environ 1450 tr/min. Dans les applications de ventilateur et de pompe exigeant une vitesse élevée, on privilégie les modèles à 2 pôles ; sur les convoyeurs et les agitateurs demandant un couple plus élevé et une vitesse plus faible, les modèles à 4 ou 6 pôles.
Classes de rendement : de IE1 à IE5
Le rendement énergétique des moteurs est classé par la norme CEI 60034-30-1. L'IE1 (standard) est le niveau de rendement le plus bas, l'IE5 (ultra premium) le plus élevé. L'écart se ressent nettement sur les coûts d'exploitation ; sur un moteur fonctionnant en continu, monter d'un échelon de classe de rendement fait sensiblement baisser la consommation annuelle d'énergie. Les moteurs électriques de classe IE3 à haut rendement sont aujourd'hui admis comme limite légale minimale dans de nombreuses applications.
- IE1 — rendement standard
- IE2 — rendement élevé
- IE3 — l'échelon le plus courant dans l'industrie, imposé pour la plupart des entraînements
- IE4 — super premium
- IE5 — ultra premium
Classes de protection et d'isolation
Le degré de protection du carter s'exprime par le code IP. La valeur la plus répandue en milieu industriel est IP55 ; le premier chiffre signifie une protection totale contre la poussière, le second la tenue aux projections d'eau venant de toutes directions. L'isolation des bobinages est quant à elle classée selon sa tenue en température ; l'isolation de classe F résiste jusqu'à 155 degrés Celsius et est retenue sur les moteurs industriels standard. Comme régime de service, la définition S1 (service continu) sert de référence pour les applications fonctionnant sous charge permanente.
Formes de fixation et montage
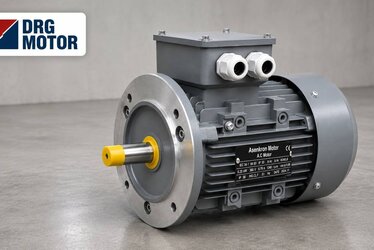
La manière dont le moteur sera relié à la machine est déterminée par le code de montage. Le carter à pattes B3 se fixe au sol ou au châssis par boulonnage ; le type à bride B5 se raccorde directement à une pompe ou à un réducteur par sa grande bride ; le B14, avec sa petite bride, s'utilise sur les machines compactes. Le type de montage correct s'évalue avec soin au moment du choix, car il influe à la fois sur l'alignement, les vibrations et la durée de vie des roulements.
Ce que représente sur le terrain la plage 0,55–355 kW
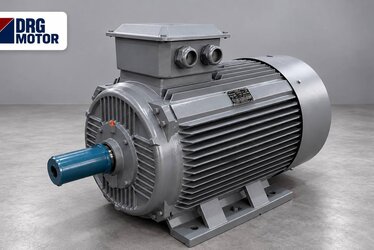
Les moteurs asynchrones industriels sont typiquement proposés dans une large gamme de puissances allant de 0,55 kW à 355 kW. Les faibles puissances servent aux ventilateurs de ventilation et aux petites pompes, les puissances moyennes aux convoyeurs et aux compresseurs, et les fortes puissances aux concasseurs et aux grandes stations de pompage.
- Systèmes de pompage et de ventilation
- Convoyeurs et lignes de transport
- Compresseurs d'air
- Concasseurs, broyeurs et agitateurs
- Grues et équipements de levage
Critères d'un choix de moteur correct
Pour choisir un moteur destiné à une application, la seule valeur de puissance ne suffit pas. La vitesse nécessaire, le couple de démarrage, le régime de service, la température ambiante et les conditions d'humidité s'évaluent ensemble. Un surdimensionnement entraîne un investissement inutile et un mauvais rendement à faible charge, tandis qu'un sous-dimensionnement provoque un échauffement permanent du moteur et une panne prématurée. Dans les applications entraînées par variateur de fréquence, la capacité de refroidissement du moteur à vitesse variable est en outre prise en compte.
Notes pour l'entretien et une utilisation efficace
La durée de vie attendue d'un moteur dépend d'un entretien régulier. Respecter les périodicités de graissage des roulements, garder propres les ailettes de ventilation du carter et surveiller la température des bobinages sont les précautions les plus élémentaires. La mesure des vibrations et le contrôle de la résistance d'isolement des bobinages permettent de détecter une anomalie avant qu'elle ne s'aggrave. Basés à İzmir, nous fournissons des moteurs électriques dans une large plage de puissances et de rendements et proposons un soutien technique pour choisir le modèle adapté à votre application. Vous pouvez consulter nos gammes de produits et nos contenus techniques via notre page d'accueil.
Différence entre les moteurs monophasés et triphasés
Le nombre de phases du raccordement au réseau est une distinction qui détermine d'emblée le comportement du moteur. Comme une alimentation triphasée équilibrée établit d'elle-même un champ tournant sans aucun dispositif auxiliaire, cette structure sert de base à la quasi-totalité des entraînements industriels. Sur les moteurs monophasés, il faut en revanche un bobinage auxiliaire, un condensateur ou un dispositif de démarrage similaire pour amorcer le champ tournant. Les modèles monophasés s'utilisent généralement dans les faibles puissances, les pompes domestiques et les machines d'atelier, tandis que la structure triphasée est le standard dans les installations exigeant une puissance élevée et continue. Choisir le bon type d'alimentation influe directement sur le rendement comme sur le comportement au démarrage.
Contrôle de vitesse avec variateur de fréquence
Comme la vitesse de l'arbre du moteur dépend de la fréquence du réseau, l'insertion d'un variateur de fréquence permet d'ajuster la vitesse en continu à la valeur souhaitée. Dans les applications à débit variable comme les pompes et les ventilateurs, réduire la vitesse du moteur au strict nécessaire au lieu de fonctionner à vitesse constante en étranglant par une vanne procure une économie d'énergie importante. En effet, sur les charges centrifuges, la consommation de puissance varie avec le cube de la vitesse ; abaisser un peu la vitesse fait baisser la consommation dans une proportion bien plus grande. Le variateur assure en outre un démarrage progressif, supprime les courants de démarrage élevés qui sollicitent le réseau et protège le système mécanique des à-coups de couple. Sur les moteurs entraînés par variateur, comme le refroidissement s'affaiblit à basse vitesse, on privilégie dans les applications sévères un ventilateur externe ou une isolation appropriée.
Comparaison des moteurs asynchrones et synchrones
Le type le plus répandu dans l'industrie est le moteur asynchrone (à induction) à cage d'écureuil ; sa structure robuste, son faible entretien et son coût abordable le mettent en avant. Les moteurs synchrones sont quant à eux des types sans glissement, dont la vitesse du rotor tourne exactement en synchronisme avec la fréquence du réseau, et ils s'emploient dans des applications particulières exigeant une vitesse constante et un rendement élevé. Sur les moteurs asynchrones, un léger glissement est toujours présent et c'est grâce à lui que le couple est produit. Pour la plupart des applications de pompe, de ventilateur, de convoyeur et de compresseur, la structure asynchrone est la solution la plus pratique et la plus économique ; c'est pourquoi la grande majorité des moteurs du marché appartient à cette classe.
L'apport du rendement énergétique à l'entreprise
Sur un moteur fonctionnant en continu, la dépense d'électricité dépasse largement, au fil des années, le prix d'achat. C'est pourquoi élever la classe de rendement, même si cela crée au départ un léger écart de prix, se traduit par une amélioration nette du budget d'exploitation. Un moteur à haut rendement effectuant le même travail avec moins de pertes s'échauffe moins, ce qui allonge la durée de vie de l'isolation et des roulements et réduit la fréquence d'entretien. Si de nombreux moteurs fonctionnent dans l'ensemble de l'installation, relever globalement la classe de rendement procure une baisse visible de la consommation totale d'énergie.